
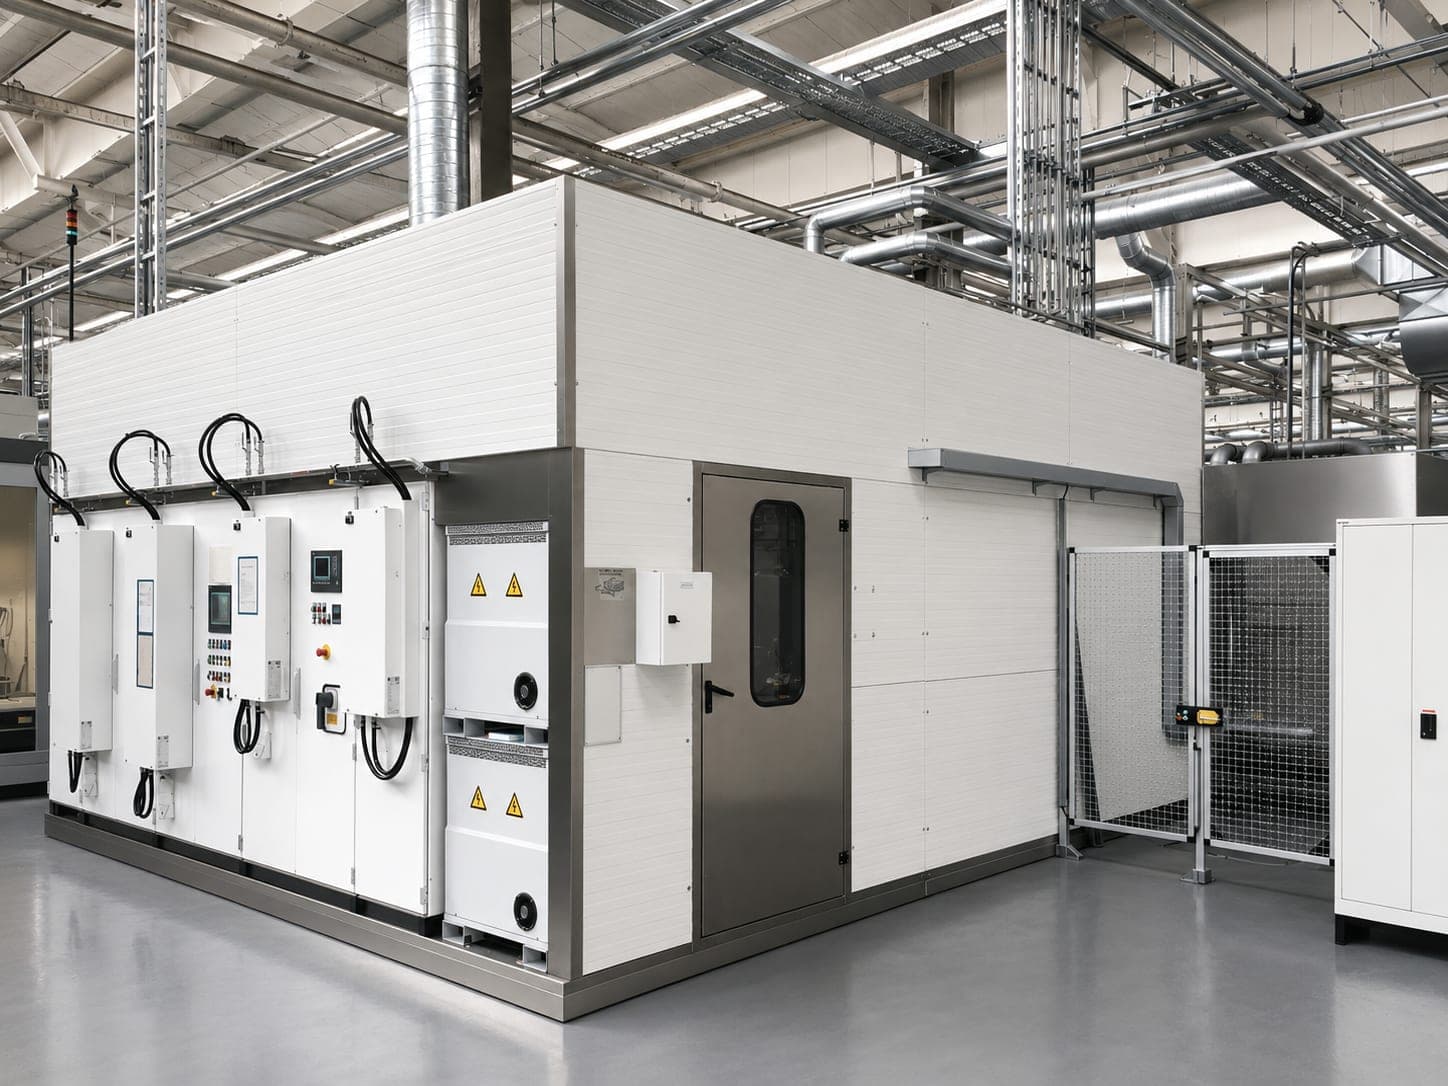
Çapak, hiçbir takımın ulaşamadığı yerde oturur.
Tek Robotlu Hücre
1 · Zorluk
İçeriden dallanmış, dışarıdan erişilemez
Bu sorunun görüldüğü yerler
Ağırlıklı olarak alüminyum basınçlı döküm. Yedisinin de ortak özelliği aynıdır: çapraz delikleri ve delik kesişimleri olan iç kanallar. Tam da bu kesişme noktalarında, dışarıdan ulaşılamayan çapak oluşur.
Hangi çapaklar kastediliyor
Bunların dördü deliklerin ağzında ya da içinde oturur. Bu bir tesadüf değil, görevin özüdür. Sabit bir standart çapak tipi yoktur — belirleyici olan parça geometrisidir.
2 · Mühendislik değerlendirmeleri
Makineden önce iki büyüklük karar verir
Çapak kökü
Çapağın nerede başladığı ve ne kadar sıkı oturduğu. Sorun “çapak” değil, onun köküdür.Çapak alma noktasının erişilebilirliği
Bir jetin oraya ulaşıp ulaşamayacağı. Yöntemin asıl sınırı budur, malzeme değil.
Bunlara malzeme, parça geometrisi, boyut ve ağırlık, çevrim süresi, artık kirlilik gereksinimi, iş parçası bağlama aparatı ve otomasyon derecesi eklenir.
Malzeme burada nadiren belirleyicidir. Alüminyum, çelik, paslanmaz çelik, pirinç, bakır, çinko basınçlı döküm ve plastik — hepsi işlenebilir. Yöntemin uyup uymadığına geometri, çapak kökü ve erişilebilirlik karar verir.
Parça yelpazesi değişiyorsa, bu sabit nozullar yerine hareketli bir jet yönlendirmesini destekler. Aynı kalıyorsa, daha ekonomik olan sabit çözümü inceleriz — bu, daha karmaşık sistemin aleyhine olsa bile.
3 · Makine konsepti
Tek robotlu hücre — standart konseptimiz
- 01
Robot nozulu yönlendirir
Her çapak alma noktasına, çapraz deliklerin ve iç kanalların içine de. Standart KUKA'dır; fabrika standardınız öngörüyorsa ABB, FANUC ve Yaskawa'yı da aynı şekilde kullanırız. - 02
Nozullar yöntemin takımıdır
Standart nozullarla çalışırız — ve uygulama gerektirdiğinde kendi nozul geometrilerimizin konstrüksiyonunu yapar ve bunları imal ederiz. Yöntem geliştirme ile sistem montajı arasındaki fark budur. - 03
Su devresi kapalıdır
Filtrasyon her sistemin parçasıdır; daha kapsamlı bir su arıtmayı projeye bağlı olarak entegre ederiz. - 04
Risk değerlendirmesine göre güvenlik tekniği
Koruma çitleri, emniyet kapıları, ışık perdeleri — bunları risk değerlendirmesine göre tasarlarız.
Konseptin genişletildiği yerler
- 01
Görüntü işleme sistemi
Konumu ya da sonucu algılar. - 02
Takım değiştirici
Tek bir hücrede birden fazla nozul takımı, proses sırasında değiştirilir. Böylece her çapak noktası, hepsi için geçerli bir orta yol yerine kendine uygun takımı alır. - 03
Barkod ve DataMatrix sistemleri
Bileşen tanımlama, parça başına çapak alma programı, parça başına sonuç geri yazılabilir. - 04
Otomatik yükleme
Projeye bağlı olarak. - 05
Başka sistemlerle hat entegrasyonu
Projeye bağlı olarak. - 06
Döner tabla
Projeye bağlı olarak.
4 · Sonuç — ve doğrulaması
İki sonuç doğrulanır
Proses izleme, diğer dördünden nitelik olarak farklıdır: Tek parçayı kontrol etmez, prosesi penceresinin içinde tutar — her parçanın kontrol edilmek zorunda olmamasının ön koşulu budur.
Sınırlar nerede
Başka bir çözüm ne zaman uyar
- 01
Çift Robotlu Hücre
Çevrim süresine tek robotla ulaşılamadığında. - 02
Sabit Su Jeti ile Çapak Alma Sistemi
Hep aynı bileşen sabit bağlama pozisyonunda çalıştığında ve sabit nozul sistemleri yeterli olduğunda. O zaman daha ekonomiktir. - 03
Döner Tablalı Su Jeti ile Çapak Alma Sistemi (özel çözüm)
Hazırlık ve bağlama süresi, işleme süresine oranla kayda değer olduğunda. - 04
Endüstriyel Parça Temizleme
Alınacak bir çapak olmadığında, yalnızca temizleme gerektiğinde.
Sınırlar
Su jeti ile çapak alma ne zaman doğru seçim değildir
Tanımlı pahlar ya da radyuslar oluşturulacak
Yöntem çapakları alır, talaşlı imalatın yerini tutmaz.Çok sıkı tutunan ya da masif çapaklar var
Bunların başka yoldan giderilmesi gerekir: konstrüksiyonla ya da imalat tekniğiyle.Çapak alma noktasına uygun hiçbir nozul konseptiyle ulaşılamıyor
Yöntem ekonomik olarak anlamlı değil
Örneğin çok küçük üretim adetlerinde ya da daha basit bir çapak alma yöntemi yeterli olduğunda.Başka bir yöntem gereksinimleri daha iyi karşılıyor
Teknik ya da ekonomik olarak.
Ne planladığınızı bize erkenden söyleyin. Başka bir yöntem daha uygunsa, bunu söyleriz.
Sorular ve cevaplar
Tek robotlu hücre hakkında sıkça sorulan sorular
Tek robotlu hücreye ne zaman ihtiyacım olur?
Robot her çapak alma noktasına ulaşır mı?
Uygulamalar
Bu sistem tasarımının belirleyici olduğu bileşenler
Her durum; tasarım faktörlerini, olası sistem konseptlerini ve yöntemleri ayrıntılı olarak ele alır — burada yalnızca konunun ne olduğu yer alır.
Hidrolik blok
Kanallar delinir, birbirini birkaç kez keser ve her delik kesişiminde bir çapak oluşur.
Valf bloğu
Çapak kökü delik kesişiminde oturur — oraya hiçbir takım ulaşamaz; çok büyük olduğu için değil, oraya giden bir yol olmadığı için.
Yoğun çapaklı bileşenler
Döküm çapakları ve ince metal partikülleri tek bir kenarda değil, dağınık hâlde bulunur — ve sonradan kendiliğinden kopar.
Bu uygulamaların hiçbiri zorunlu olarak robotlu çapak alma hücresine götürmez. Hangi konseptin seçileceği, tasarım faktörlerinin etkileşiminden doğar — sistem tipi, sistem tasarımının sonucudur, başlangıç noktası değil.
Doğrudan iletişim
Hauptstraße 31
93186 Pettendorf
Pettendorf bei Regensburg
Faks +49 (0) 9409-777 3607