
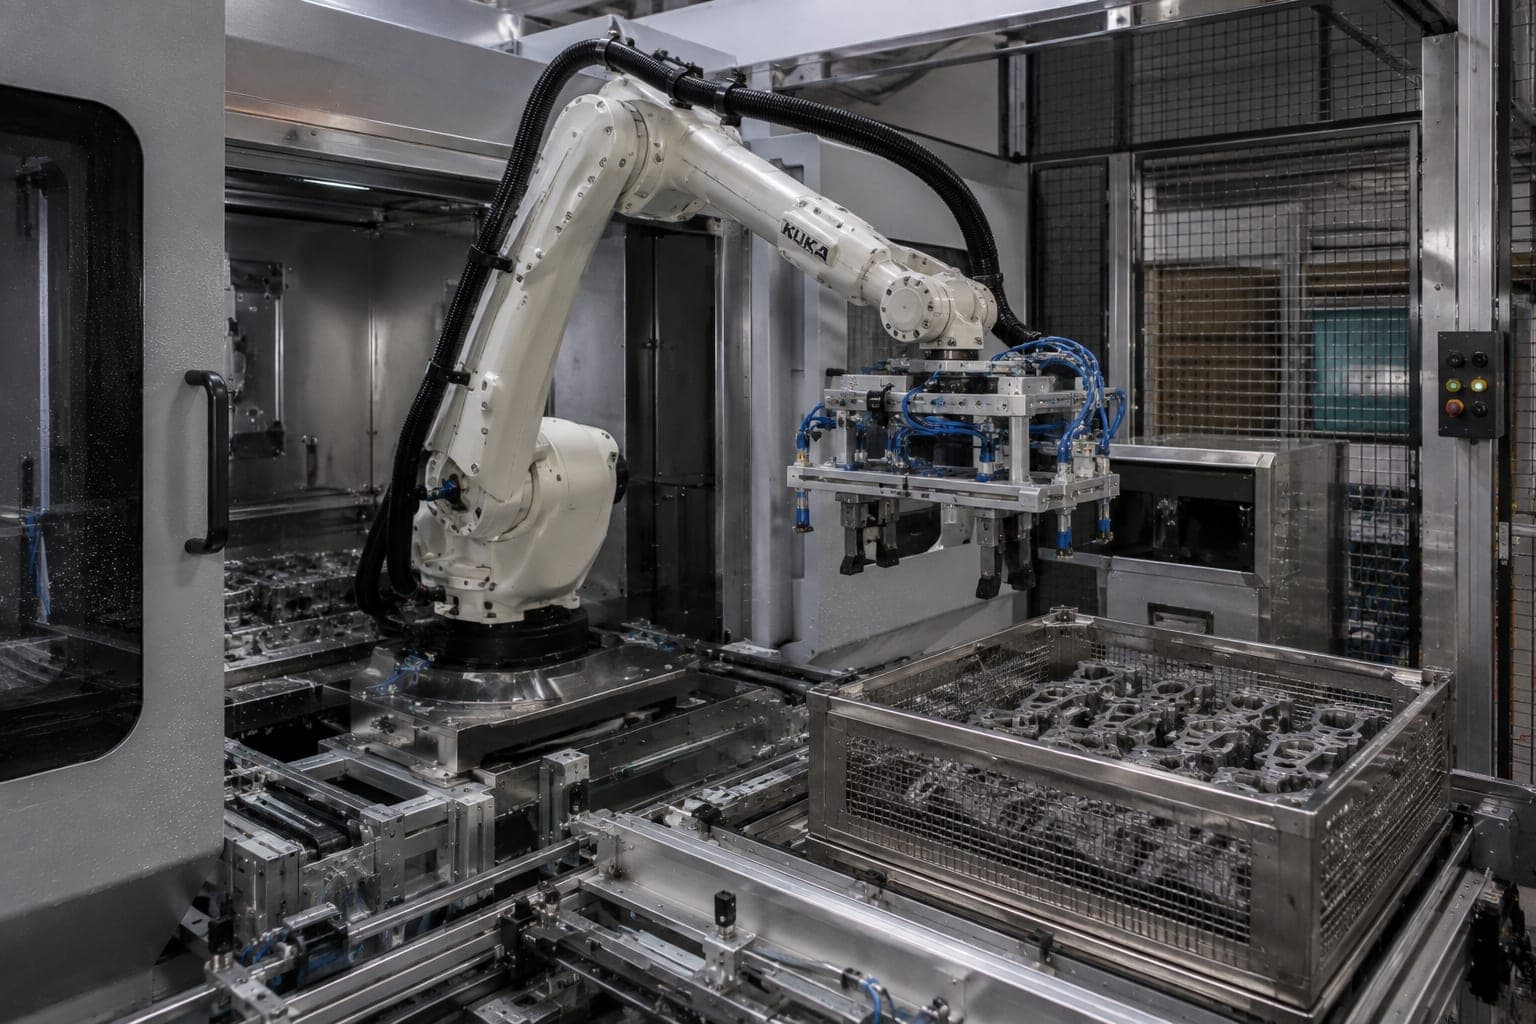
Sorun nadiren robottur. Onu tutan, yönlendiren ve kontrol eden şeydir.
Robotik
1 · Zorluk
Yanlış hareketi güvenilir biçimde uygulayan bir robot hiçbir görevi çözmez
Parça neyle tutulacak?
Bileşene zarar vermeden ve onu düşürmeden — hassas, sıcak ya da düzensiz parçalarda bu, tüm hücrenin en zor sorusudur.Sistem, parçanın konumunu nasıl algılar?
Parça orada mı ve tutuşun beklediği şekilde mi duruyor?Hareket ile kontrol sistemini kim uyumlandırır?
Robot hareketi ve sistem kontrolü iki ayrı programdır. Birbirine uymaları gerekir — arıza durumunda da.Bir sonraki bileşende ne olacak?
Bir sonraki parça farklı görünüyorsa, hücrenin buna ayak uyduracağı mı yoksa dönüştürülmesi mi gerekeceği burada belirlenir.
2 · Mühendislik değerlendirmeleri
Önce bileşen, sonra tutuş, sonra robot
Sistem tasarımının sırası
- 01BileşenGeometri, ağırlık, yüzey ve konum kaydedilir.
- 02TutuşBundan, parçanın güvenli biçimde nasıl alınacağı çıkar.
- 03RobotTaşıma kapasitesi, erişim mesafesi ve eksen sayısı ancak şimdi belirlenir.
- 04HücreKontrol sistemi, güvenlik tekniği ve çevre, tutuşu izler.
Görüntü işleme varsayılmaz, incelenir
Her sistemde standart donanım değildir. Teknik olarak gerekli olduğunda ya da siz istediğinizde kullanılır. Parça konumunun mekanik olarak tanımlanabildiği yerlerde daha basit ve daha sağlam çözüm budur — zaten sabit olan bir konumu algılayan bir kamera paraya mal olur ve arızalanabilir.
Programlama tek bir disiplin değil, ikidir
PLC programlama sistemi kontrol eder, robot programlama hareketi. Her ikisini de kendi bünyemizde, projeye özel olarak yaparız. Bir noktada bir şey değiştiği anda iki tedarikçinin birbirini beklediği bir entegrasyondan farkı budur.
“Görev X → hücre Y” diye sabit bir kural yoktur. Hangi çözümün doğru olduğuna bileşen, üretim adedi, çevrim süresi, parça yelpazesi, iş parçası bağlama aparatı, otomasyon derecesi ve ekonomiklik birlikte karar verir. Her sistemi buna göre hesaplarız, katalogdan değil.
3 · Çözüm konsepti
Hücrede neler bir araya gelir
Robot entegrasyonu
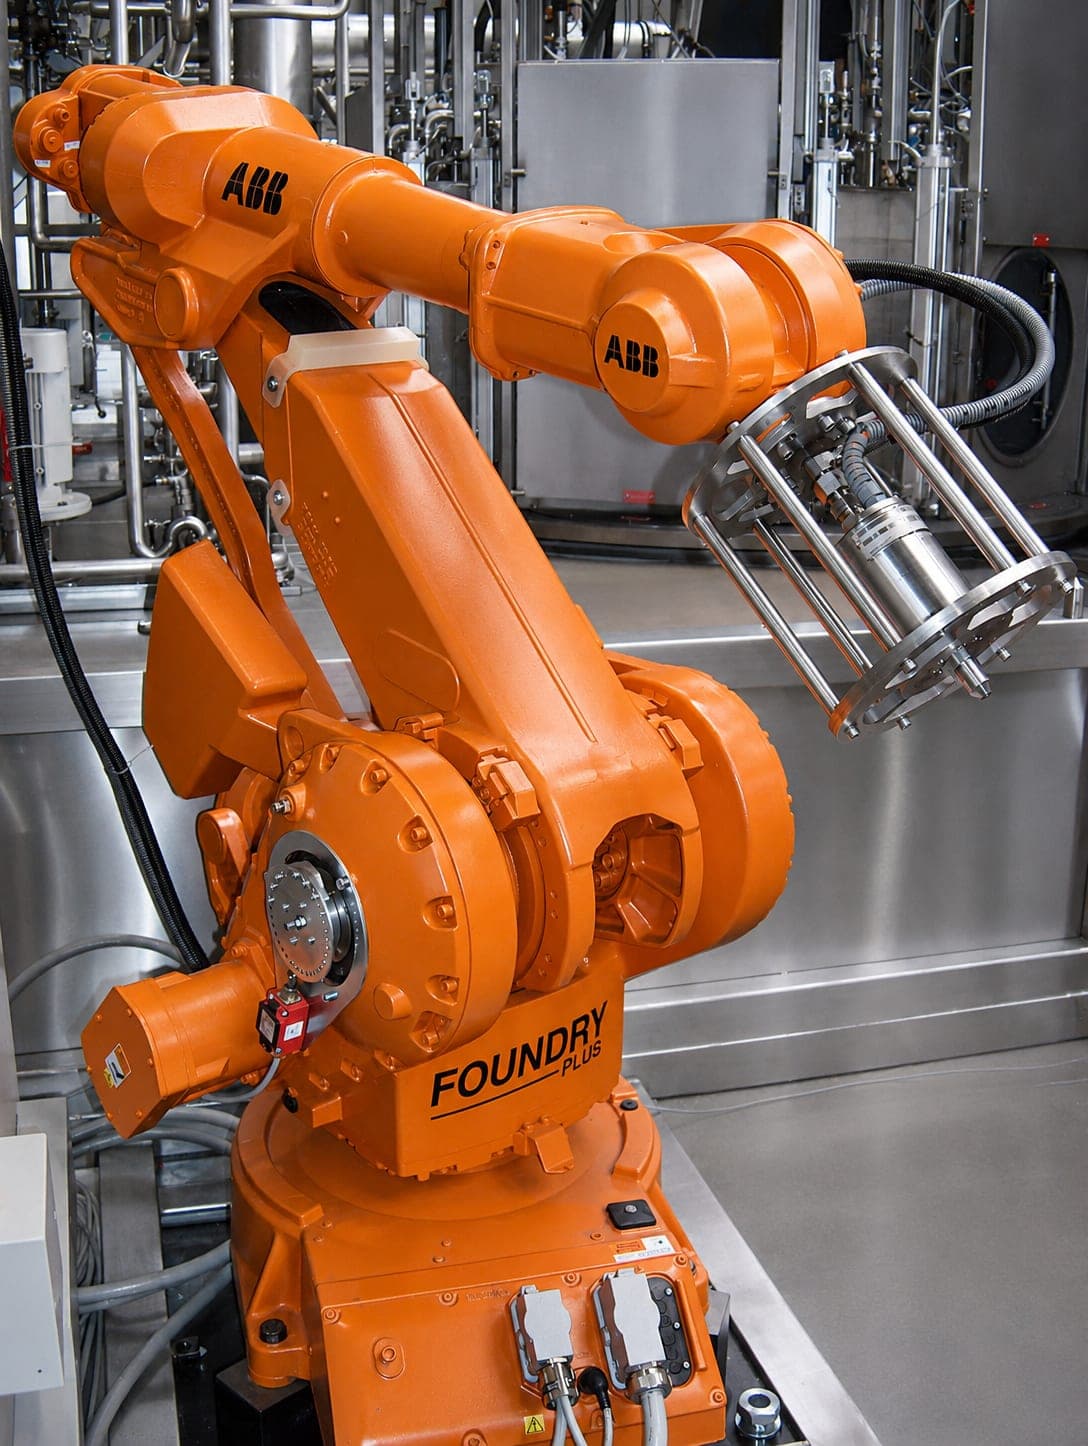
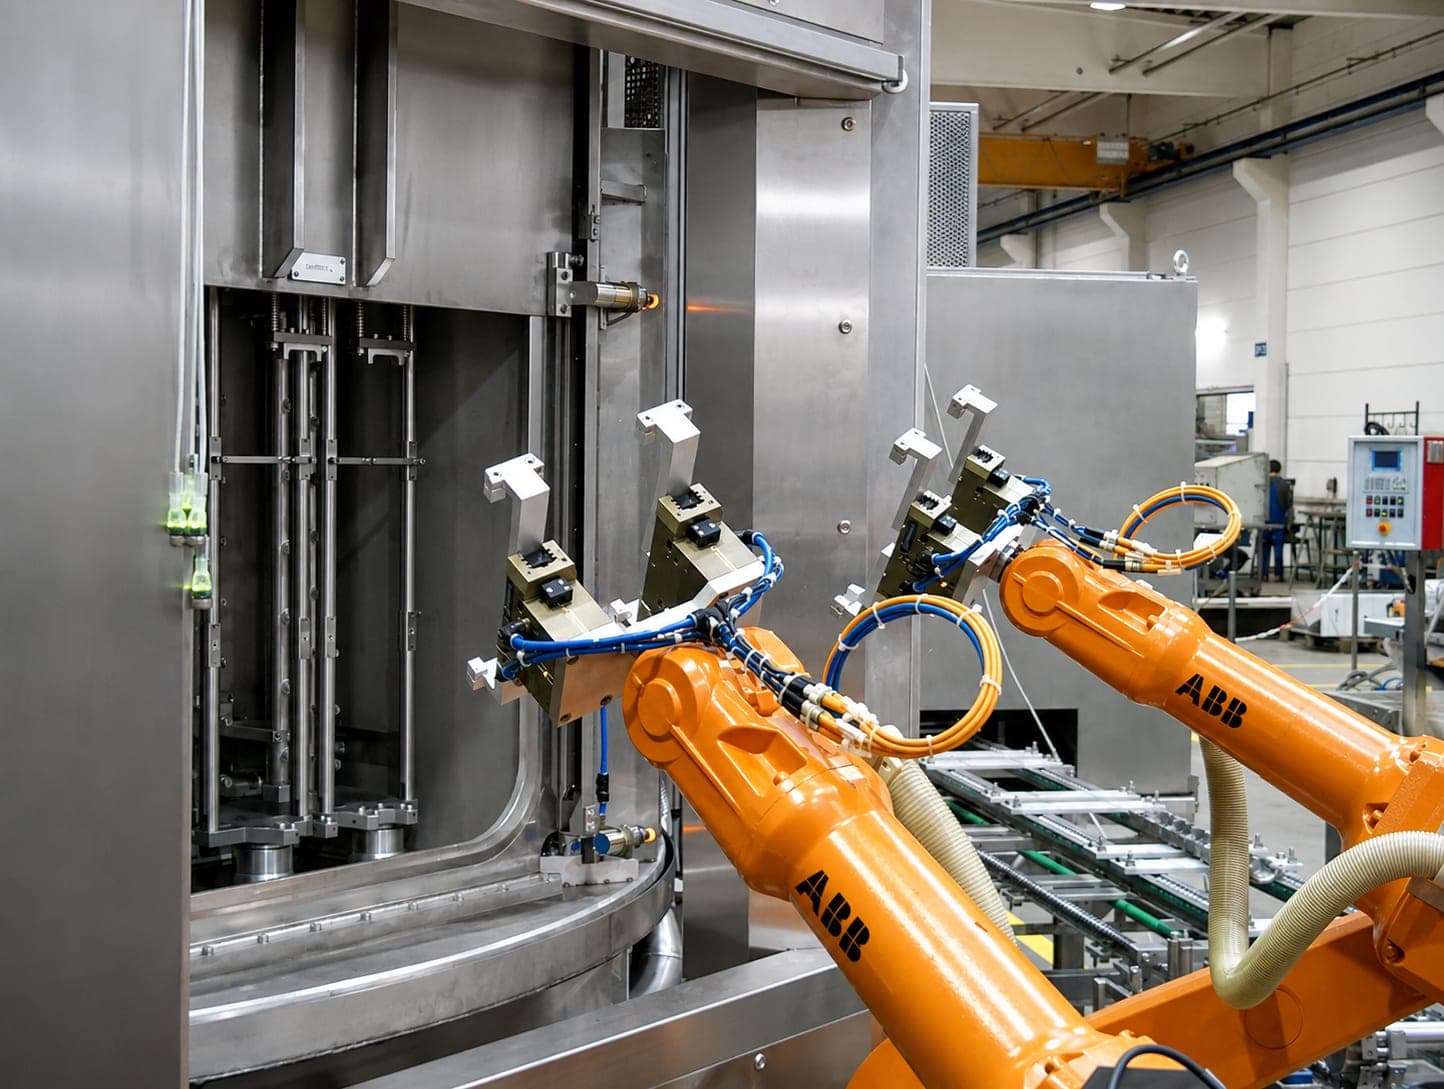
Standardımız KUKA'dır. Müşterinin talebi üzerine başka robot üreticilerini de kullanırız — ABB, FANUC ve Yaskawa dahil. Fabrika standardınız bir marka öngörüyorsa, ona uyarız. Standart bizim önerimizdir, bir ön koşul değil.
Tutucu tekniği
Burada bilinçli olarak esneğiz. Projeye bağlı olarak standart tutucular kullanılır, müşteriye özel tutucuların konstrüksiyonunu yaparız ya da bunları uzman partnerlerle birlikte geliştiririz. Belirli bir üreticiye bağlılık yoktur: Önemli olan bileşene uyan tutuştur — tutucunun kökeni değil.
Kontrol sistemi ve programlama
Standardımız Siemens PLC'dir; HMI ve kumanda panosu bileşenleri ağırlıklı olarak Siemens'tir. PLC programlama, tıpkı robot programlama gibi, projeye özel olarak bizim tarafımızdan yapılır. Kumanda panosunu kendimiz imal ederiz.
Görüntü işleme
Bileşenin konumunun algılanması ya da sonucun kontrol edilmesi için — teknik olarak gerekli olduğunda ya da istendiğinde. Standart donanım değildir.
Güvenlik tekniği
Koruma çitleri, emniyet kapıları, ışık perdeleri ve diğer önlemler — katalogdan değil, risk değerlendirmesine göre tasarlanır.
4 · Sonuç
Mekanik, kontrol sistemi ve hareket için tek muhatap
Sizin için bu şu demektir: Sistemdeki değişiklikler üç tedarikçi üzerinden yürümez. Mekaniğin konstrüksiyonunu yapan, kontrol sistemini de programlamıştır — ve iki yıl sonra aradığınız kişi de odur.
Kesişen alan
Robotiğe bizde başka nerede rastlanır
Parça temizleme sistemlerinin yüklenmesi ve boşaltılması robot destekli yapılır — döner tablalı temizleme sisteminde bu, sistem tipinin en belirgin özelliğidir. Su jeti ile çapak alma ise bizde ağırlıklı olarak robot teknolojisidir: Orada nozulu robot yönlendirir.
Teslimat kapsamı
Dikey entegrasyon ve dijital sistem yaşam döngüsü
Sorular ve cevaplar
Robotik ve kontrol sistemleri hakkında sıkça sorulan sorular
Hangi kontrol sistemi kullanılıyor?
Bir robot hücresi nasıl programlanır?
Uygulamalar
Otomasyonun belirleyici olduğu bileşenler
Her durum; tasarım faktörlerini, olası sistem konseptlerini ve yöntemleri ayrıntılı olarak ele alır — burada yalnızca konunun ne olduğu yer alır.
Silindir kapağı
Püskürtme jeti gördüğüne çarpar — görmediği şey ise ancak artık kirlilik doğrulamasında ortaya çıkar.
Alüminyum basınçlı döküm parçası
Alüminyum basınçlı döküm parçasındaki kirlilik, bir soğutma sıvısından farklı tutunur — ve boşluktan çıkması gereken şey, tam da erişilemez olmak üzere yapılmış bir geometrinin içindedir.
Tanımlı parça sıcaklığı
Bileşen temiz ve kuru — ama yine de devir için hazır değil: fazla sıcak bir parça, sızdırmazlık testi için işe yaramaz.
Büyük ve ağır parçalar
Boyut ve ağırlık, mevcut bir sistem tasarımına yapılan bir ekleme değildir: sistem ölçülerini, taşıma kapasitesini, iş parçası bağlama aparatını ve yüklemeyi aynı anda etkiler.
Bir robot çözümünün olası bir konsept olduğu diğer durum: Birden fazla parça varyantı
Bu uygulamaların hiçbiri zorunlu olarak bir robot çözümüne götürmez. Hangi konseptin seçileceği, tasarım faktörlerinin etkileşiminden doğar — sistem tipi, sistem tasarımının sonucudur, başlangıç noktası değil.
Doğrudan iletişim
Hauptstraße 31
93186 Pettendorf
Pettendorf bei Regensburg
Faks +49 (0) 9409-777 3607