
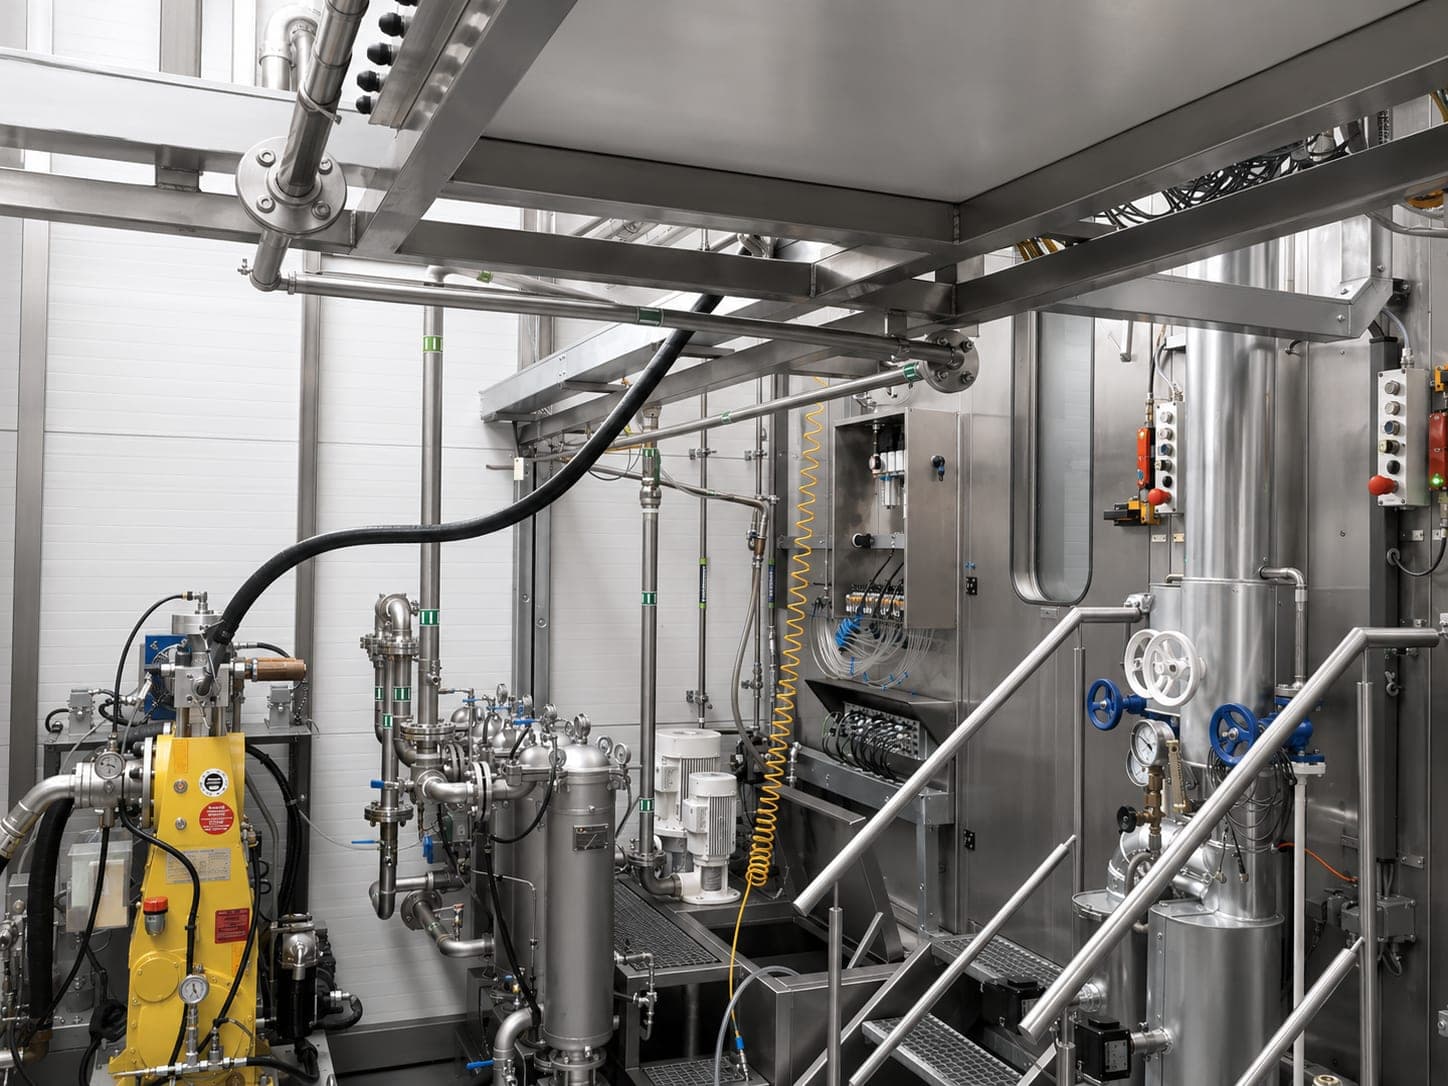
Yüksek üretim adedi, hep aynı bileşen — ve yine de çapak elle alınıyor.
Sabit Su Jeti ile Çapak Alma Sistemi
1 · Zorluk
Buradaki görev karmaşıklık değil, tekrardır
Bu sorunun görüldüğü yerler
Ağırlıklı olarak alüminyum basınçlı döküm. Bu konsept için bunların arasından, sabit bir versiyonda ve üretim adedinde çalışanlar gündeme gelir.
Hangi çapaklar kastediliyor
Hareketli bir jet yönlendirmesi olmadan da jet, deliklerin ağzındaki ve içindeki çapaklara ulaşır — nozulun yalnızca bir kez doğru konumlanması yeterlidir. Sabit bir standart çapak tipi yoktur; belirleyici olan parça geometrisidir.
2 · Mühendislik değerlendirmeleri
Belirleyici soru şudur: bir şey değişiyor mu?
Bunun için değerlendirilenler: çapak kökü, çapak alma noktalarının erişilebilirliği, malzeme, parça geometrisi, boyut ve ağırlık, çevrim süresi, artık kirlilik gereksinimi, iş parçası bağlama aparatı ve otomasyon derecesi.
Malzeme nadiren belirleyicidir. Alüminyum, çelik, paslanmaz çelik, pirinç, bakır, çinko basınçlı döküm ve plastik — hepsi işlenebilir.
Açıkça dile getirdiğimiz bir değerlendirme var: Bu yapı biçimi, bileşen aynı kaldığı sürece en ekonomik olanıdır — ve bileşen değiştiği anda en az esnek olanıdır. Yeni bileşenlerin geleceği öngörülebiliyorsa, bu sonraki görüşmeye değil, kararın içine aittir.
ITR'de robotlu çözüm standarttır. Sabit bağlama pozisyonu ve ekonomiklik bunu destekliyorsa robotsuz tasarlarız — bu gerekçeli bir karardır, yanlış yerde yapılan bir tasarruf değil. Sabit sistem tam anlamıyla bir standart konsepttir, geçici bir çözüm değil.
3 · Makine konsepti
Tek bir bileşen için, tek bir konumda tasarlanmış sabit nozul sistemleri
Nozullar çapak alma noktalarının bulunduğu yerde durur — bu tek bileşen için, bu tek konumda tasarlanmıştır. Standart nozullarla çalışırız ve uygulama gerektirdiğinde kendi nozul geometrilerimizin konstrüksiyonunu yapar ve bunları imal ederiz.
Bu, mühendislik işini öne çeker. Robot hücresinde yol programlanır ve sonradan uyarlanabilir. Burada ise nozul düzeninin konstrüksiyonu yapılır — ilk seferde doğru olması gerekir.
Bağlama aparatı burada alışıldığından daha fazla sorumluluk taşır. Nozullar sabit durduğu için bileşenin tam olarak ve tekrarlanabilir biçimde aynı konumda oturması gerekir. Bir robotun telafi edebileceği bir sapma burada doğrudan sonuca yansır. Standart olarak pnömatik bağlama aparatları kullanılır.
Su devresi kapalıdır. Filtrasyon her sistemin parçasıdır; daha kapsamlı bir su arıtmayı projeye bağlı olarak entegre ederiz. Risk değerlendirmesine göre güvenlik tekniği.
Konseptin genişletildiği yerler
- 01
Barkod ve DataMatrix sistemleri
Bileşen tanımlama ve izlenebilirlik. - 02
Otomatik yükleme
- 03
Başka sistemlerle hat entegrasyonu
- 04
Döner tabla
Projeye bağlı olarak.
Görüntü işleme sistemi ve takım değiştirici, robotlu hücrelerin opsiyon kapsamına aittir; burada anlamlı biçimde kullanılıp kullanılamayacağı münferit duruma bağlıdır.
4 · Sonuç — ve doğrulaması
İki sonuç doğrulanır: artık çapak ve artık kirlilik
Sabit bir proseste proses izleme özellikle etkilidir: Hiçbir şeyin değişmemesi gerekiyorsa, her sapma bir sinyaldir.
Başka bir çözüm ne zaman uyar
Sabit nozullar tek bir bileşen için tasarlanır
- 01
Tek Robotlu Hücre
Sistem üzerinden farklı bileşenlerin geçmesi istendiğinde ya da geometriler karmaşık ve çapak alma noktaları dağınık olduğunda. - 02
Çift Robotlu Hücre
Çok kısa çevrim sürelerinde ve yüksek üretim çıktısında. - 03
Döner Tablalı Su Jeti ile Çapak Alma Sistemi (özel çözüm)
Hazırlık ve bağlama süresi, işleme süresine oranla kayda değer olduğunda.
Yöntemin sınırları
Su jeti ile çapak alma kendiliğinden en iyi çözüm değildir
Tanımlı pahlar ya da radyuslar isteniyor
Yöntem çapakları alır, talaşlı imalatın yerini tutmaz — jet kenara biçim vermez.Çok sıkı yapışmış veya masif çapaklar
Bunların başka yoldan giderilmesi gerekir: konstrüksiyonla ya da imalat tekniğiyle.Çapak alma noktasına hiçbir nozul konseptiyle ulaşılamıyor
Ulaşılıp ulaşılamayacağına çapağın büyüklüğü değil, geometri karar verir.Ekonomik olarak anlamlı değil
Örneğin çok küçük üretim adetlerinde ya da daha basit bir çapak alma yöntemi yeterli olduğunda.Başka bir yöntem gereksinimleri daha iyi karşılıyor
Teknik ya da ekonomik olarak.
Teslimat kapsamı
Teslimat kapsamı projeye özel olarak belirlenir
Sorular ve cevaplar
Sabit sistem hakkında sıkça sorulan sorular
Sabit bir çapak alma sistemi ne zaman doğru seçimdir?
Sabit bir çapak alma sistemi nasıl kurulur?
Uygulamalar
Bu sistem tasarımının belirleyici olduğu bileşenler
Her durum; tasarım faktörlerini, olası sistem konseptlerini ve yöntemleri ayrıntılı olarak ele alır — burada yalnızca konunun ne olduğu yer alır.
Hidrolik blok
Kanallar delinir, birbirini birkaç kez keser ve her delik kesişiminde bir çapak oluşur.
Valf bloğu
Çapak kökü delik kesişiminde oturur — oraya hiçbir takım ulaşamaz; çok büyük olduğu için değil, oraya giden bir yol olmadığı için.
Yoğun çapaklı bileşenler
Döküm çapakları ve ince metal partikülleri tek bir kenarda değil, dağınık hâlde bulunur — ve sonradan kendiliğinden kopar.
Bu uygulamaların hiçbiri zorunlu olarak sabit çapak alma makinesine götürmez. Hangi konseptin seçileceği, tasarım faktörlerinin etkileşiminden doğar — sistem tipi, sistem tasarımının sonucudur, başlangıç noktası değil.
Doğrudan iletişim
Hauptstraße 31
93186 Pettendorf
Pettendorf bei Regensburg
Faks +49 (0) 9409-777 3607