O robô raramente é o problema. O que o segura, guia e controla é.
Robótica
1 · O desafio
Um robô que executa de forma confiável o movimento errado não resolve tarefa nenhuma
Com o que se pega?
Sem danificar o componente e sem perdê-lo — com peças sensíveis, quentes ou irregulares, essa é a pergunta mais difícil de toda a célula.Como o sistema detecta a posição?
A peça está sequer ali, e está posicionada como a pega espera?Quem coordena movimento e sistema de comando?
O movimento do robô e o sistema de comando são dois programas. Eles precisam combinar entre si — inclusive em caso de falha.O que acontece com o próximo componente?
Se a próxima peça for diferente, é aqui que se decide se a célula acompanha ou se precisa ser reconstruída.
2 · Considerações de engenharia
Primeiro o componente, depois a pega, depois o robô
Ordem do dimensionamento
- 01ComponenteGeometria, peso, superfície e posição são registrados.
- 02PegaDisso decorre como a peça é recolhida com segurança.
- 03RobôSó agora se definem capacidade de carga, alcance e número de eixos.
- 04CélulaSistema de comando, tecnologia de segurança e entorno seguem a pega.
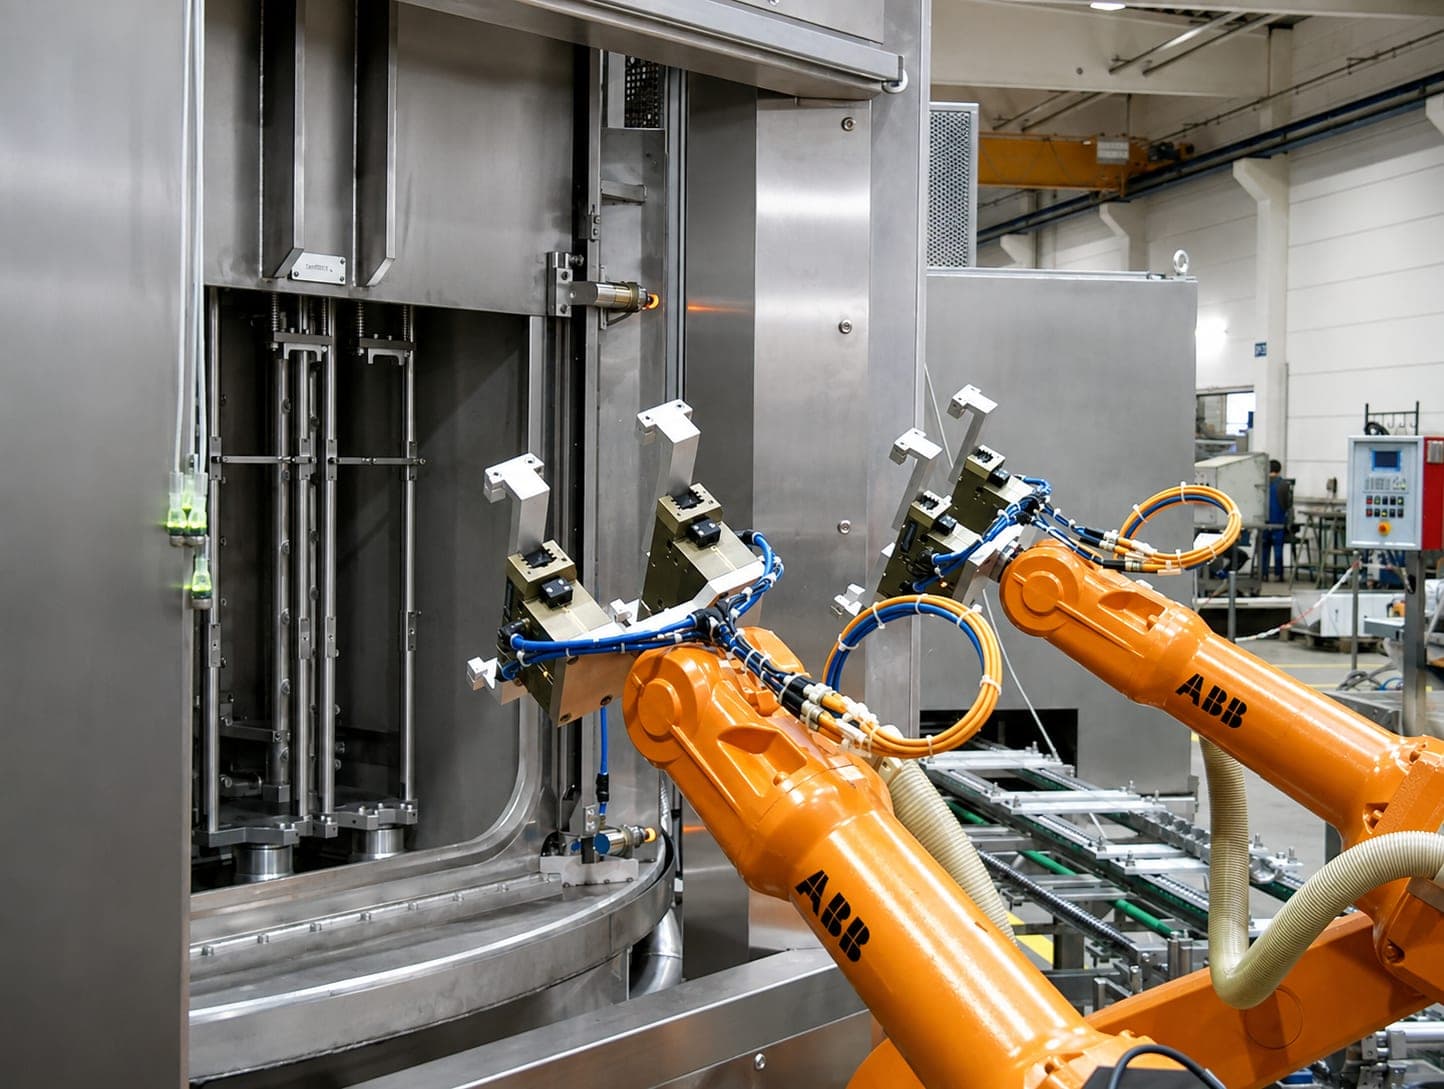
A visão de máquina é examinada, não pressuposta
Ela não é equipamento padrão em todo sistema. É utilizada quando tecnicamente necessária ou quando você a deseja. Onde a posição da peça pode ser definida mecanicamente, essa é a solução mais simples e mais robusta — uma câmera que detecta uma posição que já está fixada custa dinheiro e pode falhar.
A programação são duas disciplinas, não uma
A programação de CLP controla o sistema; a programação de robôs controla o movimento. Fazemos as duas na nossa própria casa, de forma específica para cada projeto. Essa é a diferença em relação a uma integração na qual dois fornecedores esperam um pelo outro assim que algo muda em um ponto.
Não existe uma regra fixa “tarefa X → célula Y”. Qual solução é a certa é decidido em conjunto por componente, volume de produção, tempo de ciclo, gama de peças, dispositivo de fixação da peça, grau de automação e viabilidade econômica. Calculamos cada sistema conforme isso, não a partir de um catálogo.
3 · O conceito da solução
O que se reúne na célula
Integração de robôs
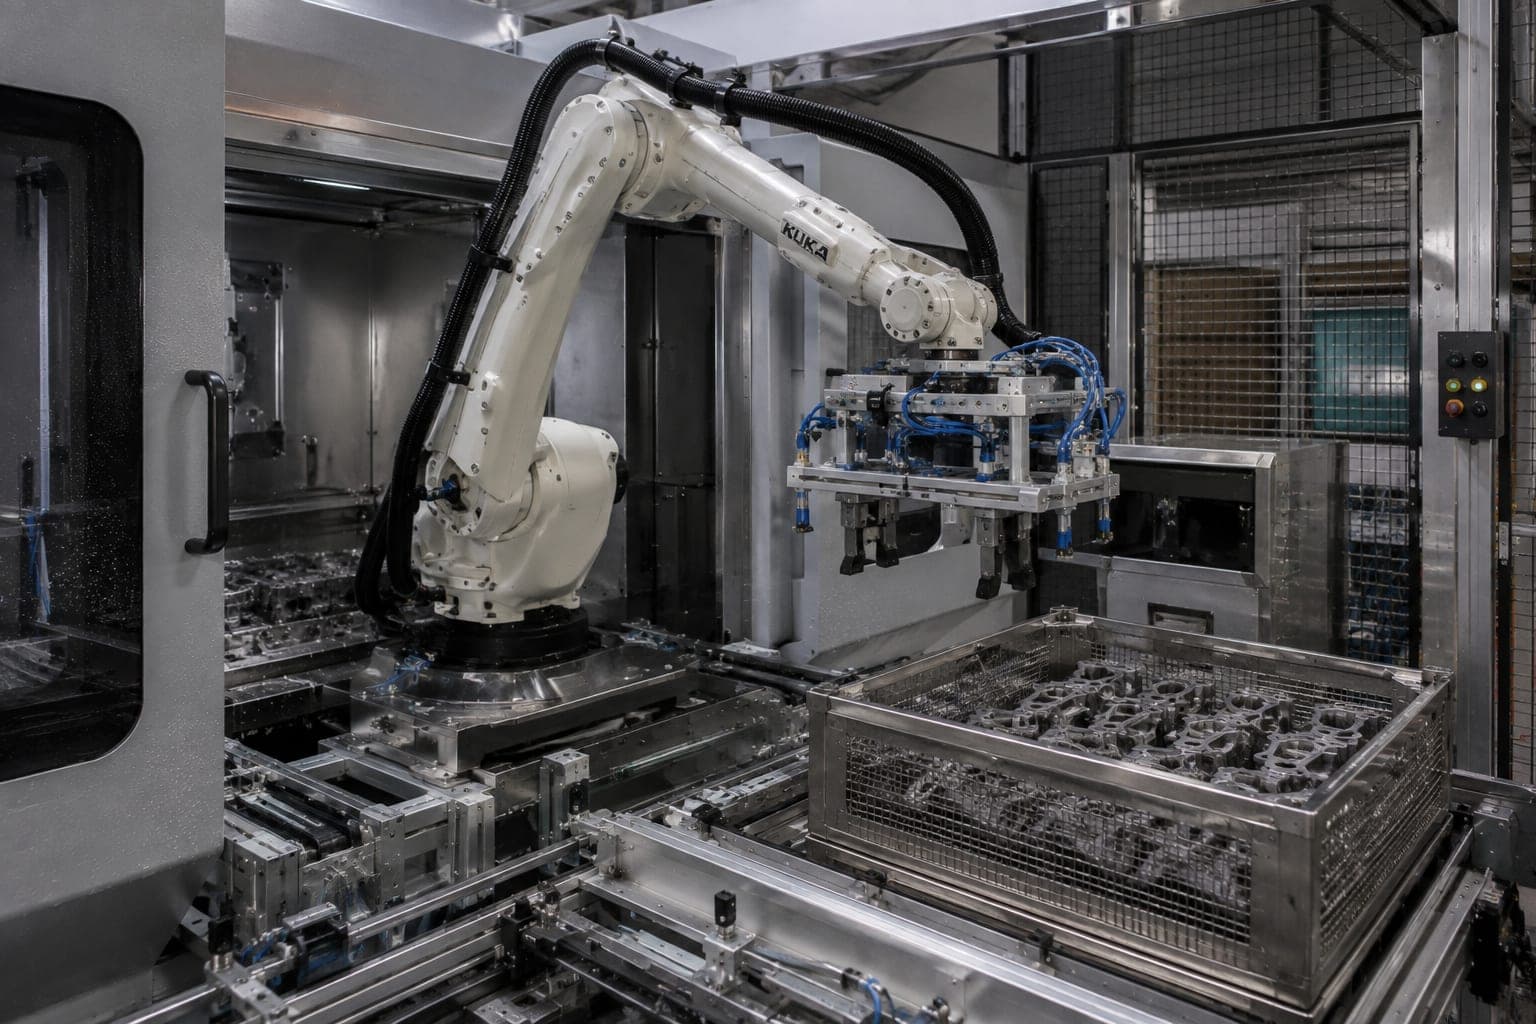
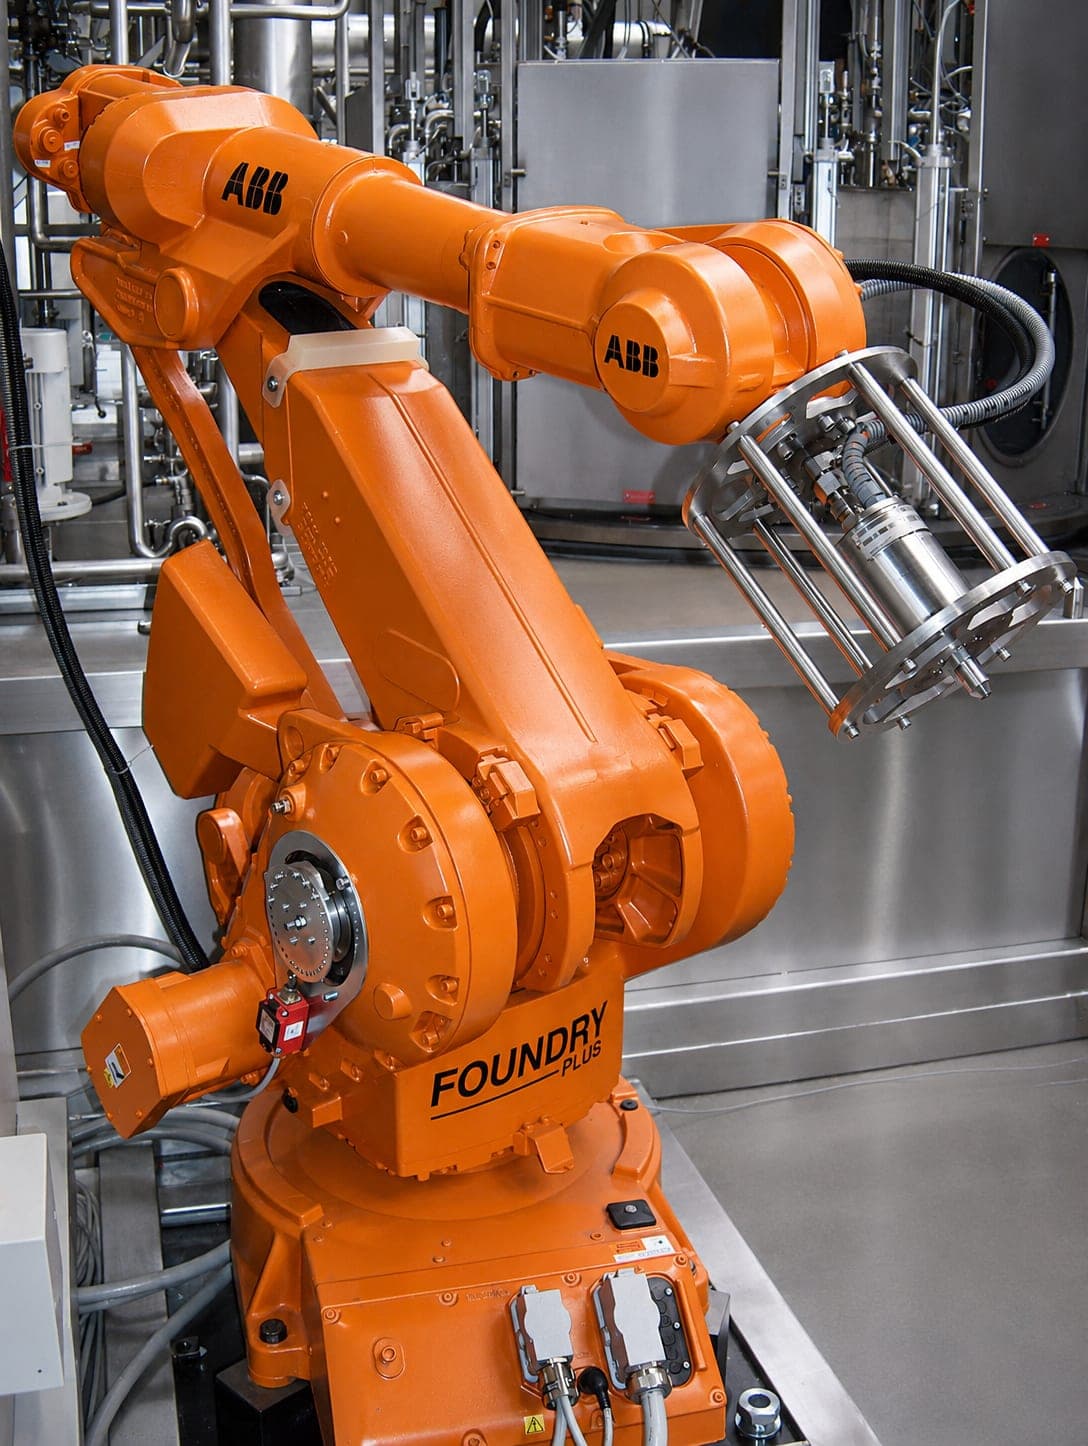
O padrão é KUKA. A pedido do cliente, utilizamos outros fabricantes de robôs — entre eles ABB, FANUC e Yaskawa. Se a norma da sua fábrica determina uma marca, nós a seguimos. O padrão é a nossa recomendação, não um pré-requisito.
Tecnologia de garras
Aqui somos deliberadamente flexíveis. Conforme o projeto, utilizam-se garras padronizadas, projetamos garras específicas para o cliente ou as desenvolvemos junto com parceiros especializados. Não há vínculo com um fabricante específico: o que conta é a pega que se ajusta ao componente — não a procedência da garra.
Sistema de comando e programação
O padrão é CLP Siemens; IHM e componentes do painel elétrico são predominantemente Siemens. A programação de CLP é executada por nós de forma específica para cada projeto, assim como a programação de robôs. Construímos o painel elétrico nós mesmos.
Visão de máquina
Para detectar a posição do componente ou para verificar o resultado — quando tecnicamente necessária ou desejada. Não é equipamento padrão.
Tecnologia de segurança
Cercas de segurança, portas de segurança, cortinas de luz e demais medidas — dimensionadas conforme a avaliação de riscos, não a partir de um catálogo.
4 · O resultado
Um interlocutor para mecânica, sistema de comando e movimento
Para você isso significa: alterações no sistema não passam por três fornecedores. Quem projetou a mecânica também programou o sistema de comando — e é a mesma pessoa para quem você liga daqui a dois anos.
Transversalidade
Onde mais a robótica aparece conosco
A carga e a descarga de sistemas de limpeza são apoiadas por robôs — no sistema de limpeza com mesa indexadora rotativa, essa é a característica definidora da configuração. E a rebarbação por jato de água é, conosco, predominantemente tecnologia robótica: ali, é o robô que conduz o bico.
Escopo de fornecimento
Integração vertical e ciclo de vida digital do sistema
Perguntas e respostas
Perguntas frequentes sobre robótica e sistemas de comando
Qual sistema de comando é utilizado?
Como uma célula robotizada é programada?
Aplicações
Componentes nos quais a automação se decide
Cada caso apresenta os fatores de dimensionamento, os conceitos de sistema possíveis e os processos em detalhe — aqui consta apenas do que se trata.
Cabeçote de cilindro
O jato de aspersão atinge o que enxerga — e o que ele não enxerga só se torna visível na comprovação da contaminação residual.
Peça fundida em alumínio sob pressão
A sujidade em uma peça fundida em alumínio sob pressão adere de forma diferente de um fluido de corte — e o que precisa sair da cavidade está em uma geometria construída exatamente para ser inacessível.
Temperatura definida da peça
O componente está limpo e seco — e ainda assim não está pronto para a entrega: uma peça quente demais não serve para um ensaio de estanqueidade.
Peças grandes e pesadas
Tamanho e peso não são um acréscimo sobre um dimensionamento existente: eles atuam ao mesmo tempo sobre as dimensões do sistema, a capacidade de carga, o dispositivo de fixação da peça e o abastecimento.
Também com uma solução robotizada como conceito possível: Múltiplas variantes de peça
Nenhum desses casos leva obrigatoriamente a uma solução robotizada. Qual conceito será adotado nasce da interação dos fatores de dimensionamento — o tipo de máquina é o resultado do dimensionamento, não o seu ponto de partida.
Contato direto
Hauptstraße 31
93186 Pettendorf
Pettendorf bei Regensburg
Fax +49 (0) 9409-777 3607