
Robotika
Ritkán a robot a probléma. Annál inkább az, ami tartja, vezeti és vezérli.
1 · A kihívás
Az a robot, amely biztonságosan hajtja végre a rossz mozdulatot, nem old meg semmilyen feladatot
Mivel történik a megfogás?
Az alkatrész sérülése és elvesztése nélkül – érzékeny, meleg vagy egyenetlen alkatrészeknél ez az egész cella legnehezebb kérdése.Hogyan ismeri fel a berendezés a helyzetet?
Ott van-e egyáltalán az alkatrész, és úgy fekszik-e, ahogyan a megfogás elvárja?Ki hangolja össze a mozgást és a vezérlést?
A robotmozgás és a berendezésvezérlés két külön program. Ezeknek illeszkedniük kell egymáshoz – üzemzavar esetén is.Mi történik a következő alkatrésznél?
Ha a következő alkatrész másként néz ki, itt dől el, hogy a cella alkalmazkodik-e, vagy át kell építeni.
2 · A mérnöki megfontolás
Először az alkatrész, aztán a megfogás, aztán a robot
A méretezés sorrendje
- 1AlkatrészFelvesszük a geometriát, a tömeget, a felületet és a helyzetet.
- 2MegfogásEbből adódik, hogyan vehető fel biztonságosan az alkatrész.
- 3RobotCsak most dől el a teherbírás, a hatótávolság és a tengelyek száma.
- 4CellaA vezérlés, a biztonságtechnika és a környezet a megfogáshoz igazodik.
A képfeldolgozást megvizsgáljuk, nem eleve feltételezzük
Nem minden berendezés alapfelszereltségének része. Akkor alkalmazzuk, ha műszakilag szükséges, vagy ha Ön kéri. Ahol az alkatrész helyzete mechanikusan meghatározható, az az egyszerűbb és robusztusabb megoldás – egy kamera, amely egy egyébként is rögzített helyzetet ismer fel, pénzbe kerül, és meghibásodhat.
A programozás két szakterület, nem egy
A PLC-programozás a berendezést vezérli, a robotprogramozás a mozgást. Mindkettőt házon belül, projektspecifikusan végezzük. Ez a különbség egy olyan integrációhoz képest, amelynél két beszállító vár egymásra, amint valahol valami megváltozik.
Nincs rögzített szabály, hogy „X feladat → Y cella”. Hogy melyik megoldás a helyes, azt az alkatrész, a darabszám, a ciklusidő, az alkatrészválaszték, a munkadarab-befogó, az automatizáltsági fok és a gazdaságosság együttesen dönti el. Minden berendezést e szerint számolunk végig, nem katalógus alapján.
3 · A megoldási koncepció
Ami a cellában összeáll
Robotintegráció
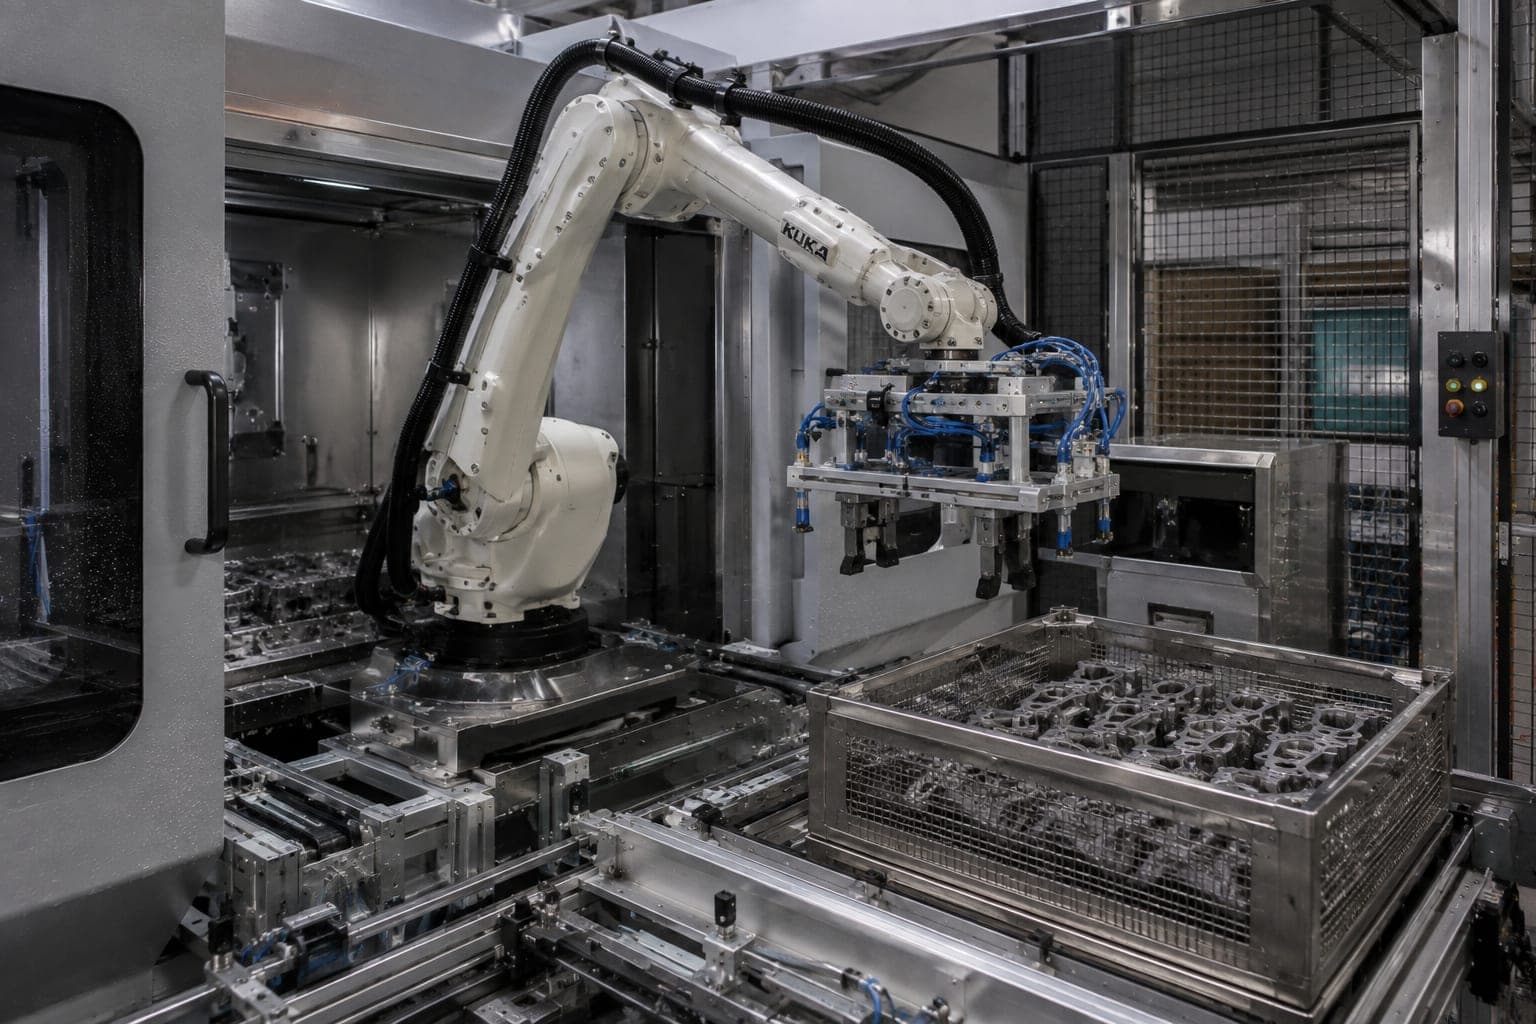
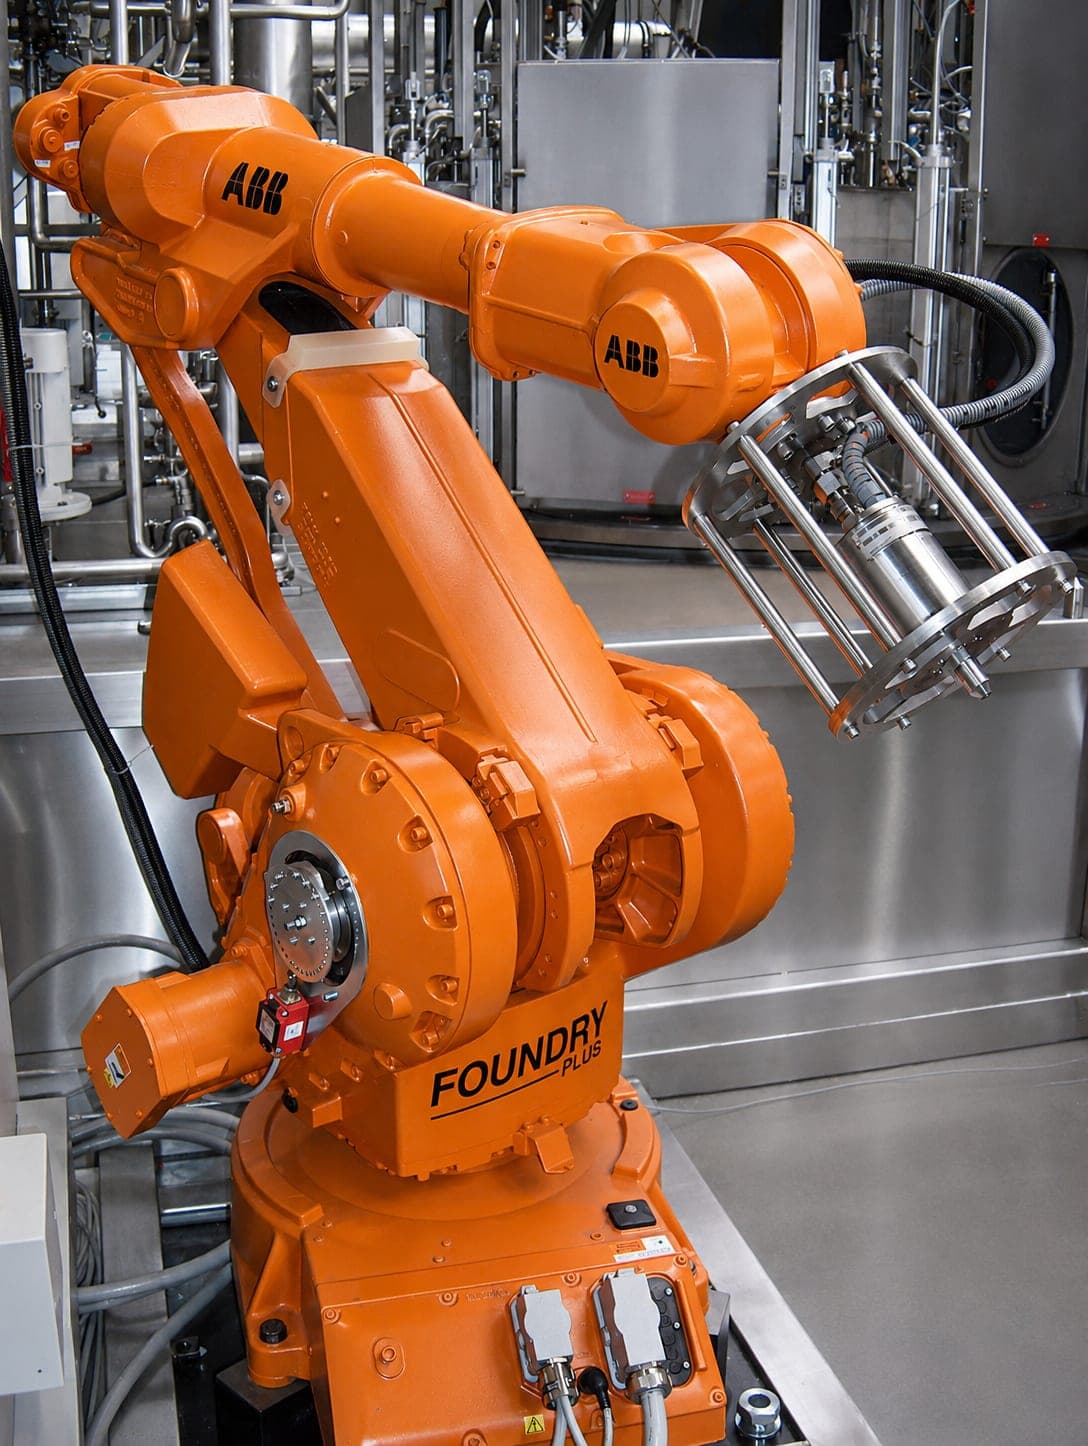
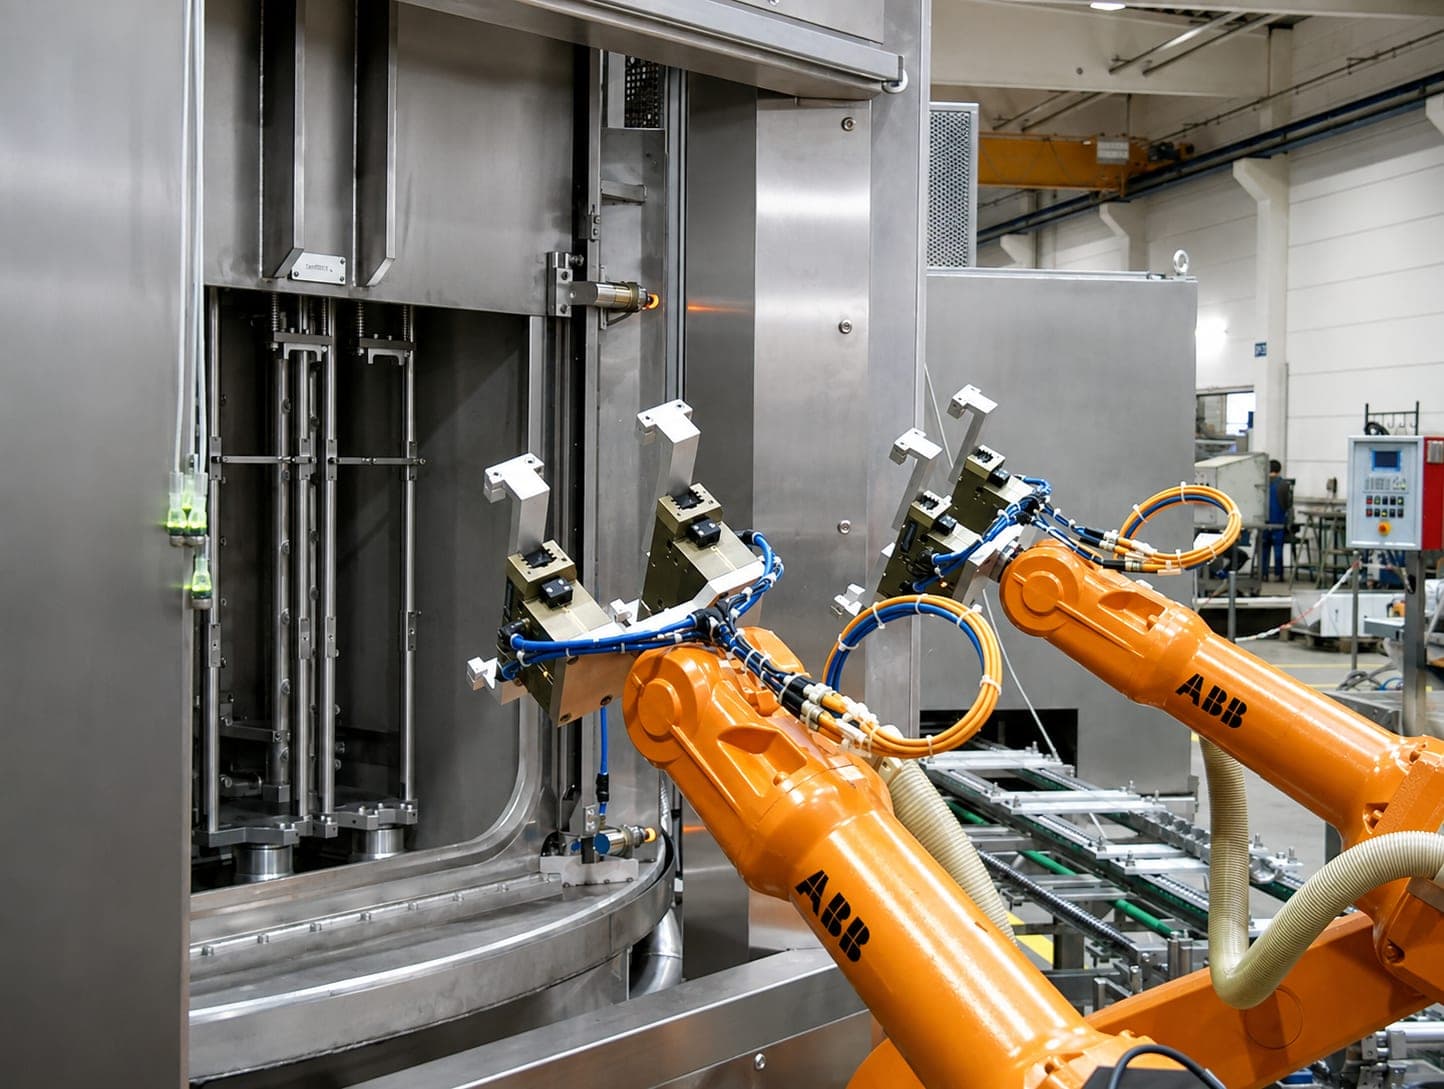
A standard a KUKA. Ügyféligény esetén más robotgyártók termékeit is alkalmazzuk – például ABB, FANUC és Yaskawa robotokat. Ha az Ön gyári szabványa egy adott gyártmányt ír elő, ahhoz igazodunk. A standard a mi ajánlásunk, nem feltétel.
Megfogótechnika
Itt tudatosan rugalmasak vagyunk. Projekttől függően szabványos megfogókat alkalmazunk, ügyfélspecifikus megfogókat tervezünk, vagy specializált partnerekkel közösen fejlesztjük ki őket. Nincs kötöttség egy adott gyártóhoz: az számít, hogy a megfogás illeszkedjen az alkatrészhez – nem a megfogó származása.
Vezérlés és programozás
A standard a Siemens PLC, a HMI és a kapcsolószekrény-komponensek túlnyomórészt szintén Siemens gyártmányúak. A PLC-programozást projektspecifikusan mi végezzük, ugyanígy a robotprogramozást is. A kapcsolószekrényt magunk építjük.
Képfeldolgozás
Az alkatrész helyzetének felismerésére vagy az eredmény ellenőrzésére – ha műszakilag szükséges, vagy ha kérik. Nem alapfelszereltség.
Biztonságtechnika
Védőkerítések, biztonsági ajtók, fényrácsok és további intézkedések – kockázatértékelés alapján méretezve, nem katalógus szerint.
4 · Az eredmény
Egy kapcsolattartó a mechanikához, a vezérléshez és a mozgáshoz
Ez az Ön számára azt jelenti: a berendezés módosításai nem három beszállítón keresztül futnak. Aki a mechanikát tervezte, az programozta a vezérlést is – és ugyanő az, akit két év múlva felhív.
Átfogó téma
Hol van még jelen nálunk a robotika
A tisztítóberendezések be- és kirakodása robotos támogatással történik – a körasztalos tisztítóberendezésnél ez a kialakítás legjellemzőbb tulajdonsága. A vízsugaras sorjázás pedig nálunk túlnyomórészt robottechnika: ott a robot vezeti a fúvókát.
Szállítási terjedelem
Gyártási mélység és digitális berendezés-életciklus
Kérdések és válaszok
Gyakori kérdések a robotikáról és a vezérlésről
Milyen vezérlést alkalmaznak?
Hogyan programoznak egy robotcellát?
Alkalmazási esetek
Alkatrészek, amelyeknél az automatizálás a döntő
Minden eset részletesen bemutatja a méretezési tényezőket, a lehetséges berendezéskoncepciókat és az eljárásokat – itt csak az áll, miről van szó.
Hengerfej
A szórósugár azt találja el, amit lát – amit pedig nem lát, az csak a maradékszennyeződés-igazolásnál válik láthatóvá.
Alumínium nyomásos öntvény
Az alumínium nyomásos öntvényen a szennyeződés másként tapad, mint egy hűtő-kenő folyadék – és aminek ki kell jönnie az üregből, az egy olyan geometriában ül, amelyet éppen arra terveztek, hogy hozzáférhetetlen legyen.
Meghatározott alkatrész-hőmérséklet
Az alkatrész tiszta és száraz – mégsem adható tovább: egy túl meleg alkatrész tömörségvizsgálatra nem alkalmas.
Nagy és nehéz alkatrészek
A méret és a tömeg nem egy meglévő méretezésre rakott ráadás: egyszerre hatnak a berendezés méreteire, a teherbírásra, a munkadarab-befogóra és a berakodásra.
Szintén robotos megoldással mint lehetséges koncepcióval: Több alkatrészváltozat
Egyik eset sem vezet szükségszerűen robotos megoldáshoz. Hogy melyik koncepció lesz a megoldás, az a méretezési tényezők összjátékából adódik – a berendezéstípus a méretezés eredménye, nem a kiindulópontja.
Közvetlen kapcsolat
Hauptstraße 31
93186 Pettendorf
Pettendorf bei Regensburg
Fax +49 (0) 9409-777 3607