
Robotcella két robottal
A megmunkálás tovább tart, mint amit az ütem megenged.
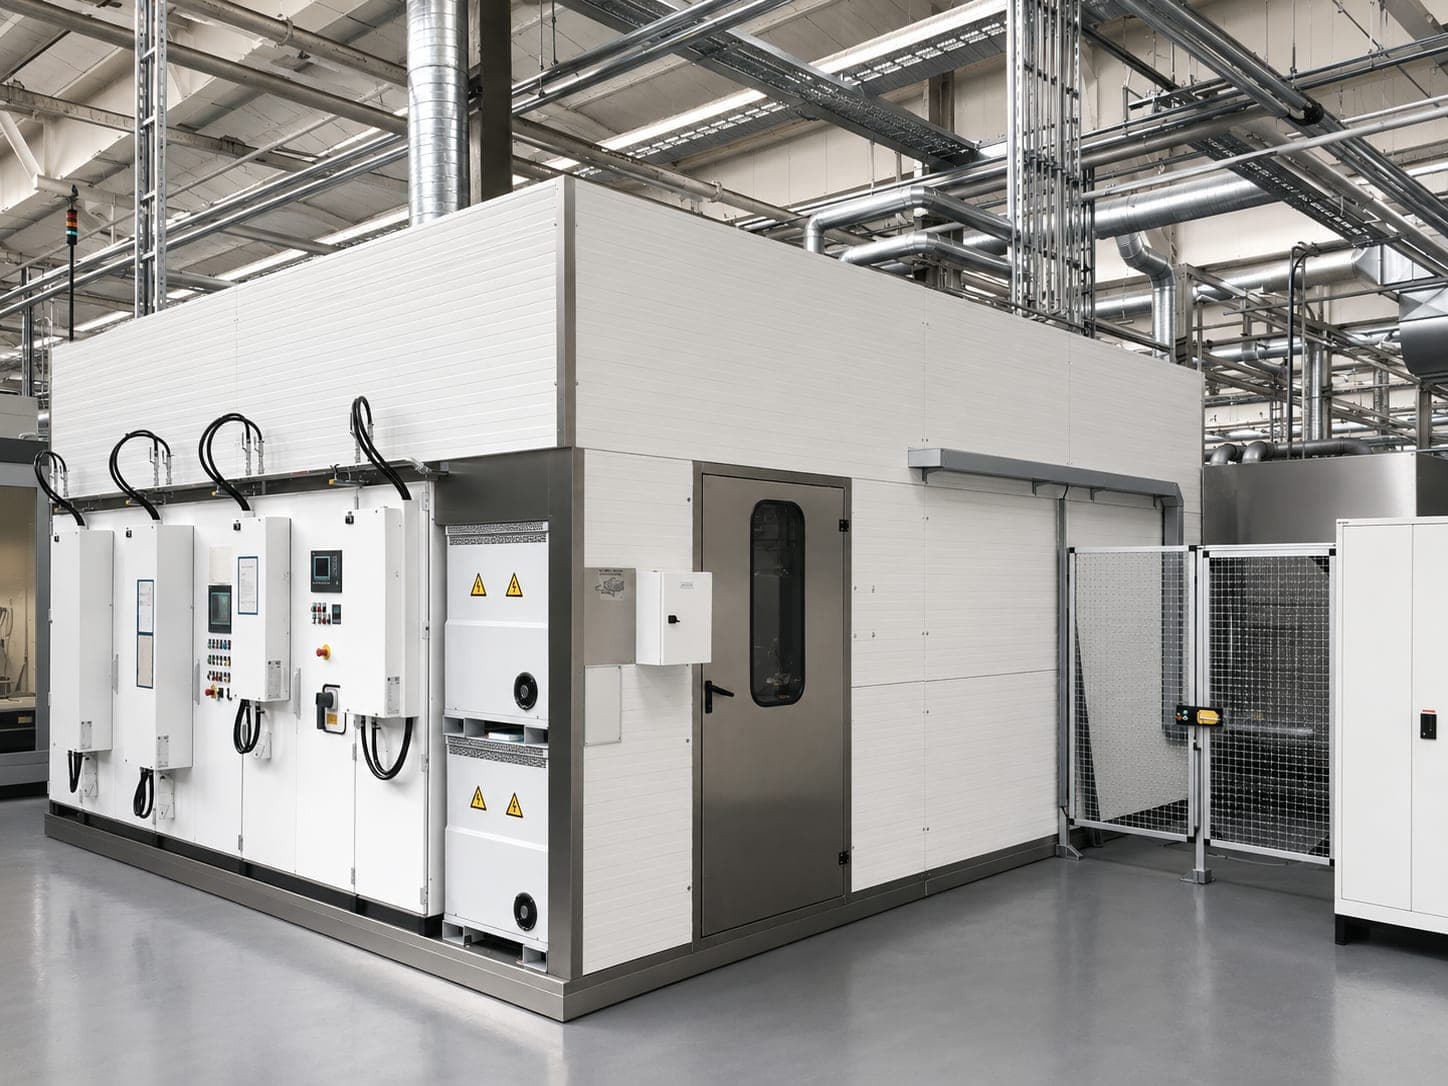
1 · A kihívás
Nem a sugár túl lassú – túl sok a hely
Hol jelentkezik ez a probléma
Szelepblokkok, hidraulikablokkok, sebességváltóházak, motorblokkok, szivattyúházak, turbófeltöltő-házak és kormányházak – túlnyomórészt alumínium nyomásos öntvényből. E koncepció mellett különösen a sok, szétszórt sorjázandó hellyel rendelkező, sorozatgyártásban készülő alkatrészek szólnak: minél több a hely, annál jobban felosztható a munka.
Milyen sorjákról van szó
Ezek közül négy furatoknál vagy furatokban ül – ott, ahová mechanikus szerszámok nem férnek hozzá. Rögzített szabványos sorjatípus nincs; az alkatrész geometriája a mérvadó.
2 · A mérnöki megfontolás
Először azt vizsgáljuk meg, hol vész el ténylegesen az idő
A megmunkálásban rejlik?
Akkor segít egy második robot.Az átállásban és a befogásban rejlik?
Akkor nem segít – ilyenkor a mellékidőt kell kivenni az ütemből, és erre egy másik koncepció alkalmas.
A második, ugyanilyen fontos pont: két robot nem jelenti automatikusan a ciklusidő felét. Hogy ténylegesen mennyi idő nyerhető, az attól függ, hogy a munka az adott alkatrészen észszerűen felosztható-e – és hogy a robotok közben nem akadályozzák-e egymást. Ezt a konstrukció előtt számítjuk ki, nem utána.
Egyebekben ugyanazokat a tényezőket értékeljük, mint minden sorjázási feladatnál:
Az anyag ritkán a döntő tényező. Az alumínium, az acél, a rozsdamentes acél, a sárgaréz, a réz, a cink nyomásos öntvény és a műanyag egyaránt megmunkálható.
3 · A gépkoncepció
A két robottal szerelt robotcella
Két robot vezeti a fúvókákat – párhuzamosan ugyanazon az alkatrészen vagy felosztott folyamattal, például az egyik sorjáz, miközben a másik anyagmozgatást végez. A standard a KUKA; ugyanígy alkalmazunk ABB, FANUC és Yaskawa robotokat is.
A valódi mérnöki munka a felosztásban rejlik. Melyik robot melyik sorjázandó helyeket veszi át, milyen sorrendben, milyen pályavezetéssel – és hogyan zárhatók ki az ütközések. Ez a felosztás dönti el az elérhető ütemet, nem a robotok száma.
A fúvókák
Az eljárás szerszáma – szabványos fúvókák, valamint saját fúvókageometriák, ha az alkalmazás megkívánja.A vízkör
Zárt. A szűrés minden berendezés része; a további vízkezelést projekttől függően integráljuk.Biztonságtechnika
Védőkerítések, biztonsági ajtók, fényrácsok – kockázatértékelés alapján. Ha egy cellában két robot dolgozik, ez terjedelmesebb, mint egy robotnál.A munkadarab-befogó
Mindkét robotnak egyidejűleg hozzáférést kell biztosítania – itt szorosabban kapcsolódik a pályatervezéshez, mint az egy robottal szerelt robotcellánál.
Hol bővíthető a koncepció
Látórendszer
Szerszámcserélő
Több fúvókaszerszám, a folyamat közben cserélve.Vonalkód- és DataMatrix-rendszerek
Alkatrész-azonosítás, program és eredmény alkatrészenként.Automatikus berakodás
Összekapcsolás további berendezésekkel
Forgóasztal
Projekttől függően.
4 · Az eredmény – és annak igazolása
Két eredményt igazolunk: a maradék sorját és a maradékszennyeződést
Rövid ütemeknél a folyamatfelügyelet jelentősége megnő: az ablakon belül tartja a folyamatot, ahelyett, hogy minden alkatrészt egyenként kellene vizsgálni.
Elhatárolás
Mikor illik egy másik megoldás
Robotcella egy robottal
Ha a ciklusidő egy robottal is elérhető. A második robot olyan ráfordítás, amelynek meg kell térülnie.Stacioner vízsugaras sorjázóberendezés
Ha mindig ugyanaz az alkatrész fut rögzített befogási helyzetben, és rögzített fúvókarendszerek elegendők.Körasztalos vízsugaras sorjázóberendezés (egyedi megoldás)
Ha nem a megmunkálási idő a szűk keresztmetszet, hanem az átállás és a befogás.
Hol ütközik korlátokba az eljárás
Mikor nem a vízsugaras sorjázás a helyes választás
Meghatározott élletöréseket vagy rádiuszokat kell kialakítani
Az eljárás eltávolítja a sorját, de nem helyettesíti a forgácsoló megmunkálást.Nagyon erősen tapadó vagy masszív sorják vannak jelen
Ezeket konstrukciós vagy gyártástechnológiai úton, más módon kell megszüntetni.A sorjázandó hely semmilyen megfelelő fúvókakoncepcióval nem érhető el
Az eljárás gazdaságilag nem észszerű
Például nagyon kis darabszámnál, vagy ha egy egyszerűbb sorjázási eljárás is elegendő.Egy másik eljárás jobban teljesíti a követelményeket
Műszakilag vagy gazdaságilag.
Szállítási terjedelem
Bővebben a méretezésről
Kérdések és válaszok
Gyakori kérdések a két robottal szerelt robotcelláról
Mikor éri meg egy két robottal szerelt robotcella?
Hogyan dolgozik együtt a két robot?
Alkalmazási esetek
Alkatrészek, amelyeken ez a méretezés eldől
Minden eset részletesen bemutatja a méretezési tényezőket, a lehetséges berendezéskoncepciókat és az eljárásokat – itt csak az áll, miről van szó.
Hidraulikablokk
A csatornákat kifúrják, többszörösen metszik egymást, és minden metszéspontban sorja keletkezik.
Szelepblokk
Két furat metszéspontjában ül a sorja töve – oda semmilyen szerszám nem jut el, nem azért, mert túl nagy lenne, hanem mert nem vezet oda út.
Erősen sorjás alkatrészek
Az öntési sorják és a lemezkék nem egy élen ülnek, hanem szétszórva – és később maguktól leválnak.
Egyik eset sem vezet szükségszerűen a két robottal szerelt sorjázócellához. Hogy melyik koncepció lesz, az a méretezési tényezők összjátékából adódik – a berendezéstípus a méretezés eredménye, nem a kiindulópontja.
Közvetlen kapcsolat
Hauptstraße 31
93186 Pettendorf
Pettendorf bei Regensburg
Fax +49 (0) 9409-777 3607