
Robotcella egy robottal
A sorja ott ül, ahová nem fér hozzá szerszám.
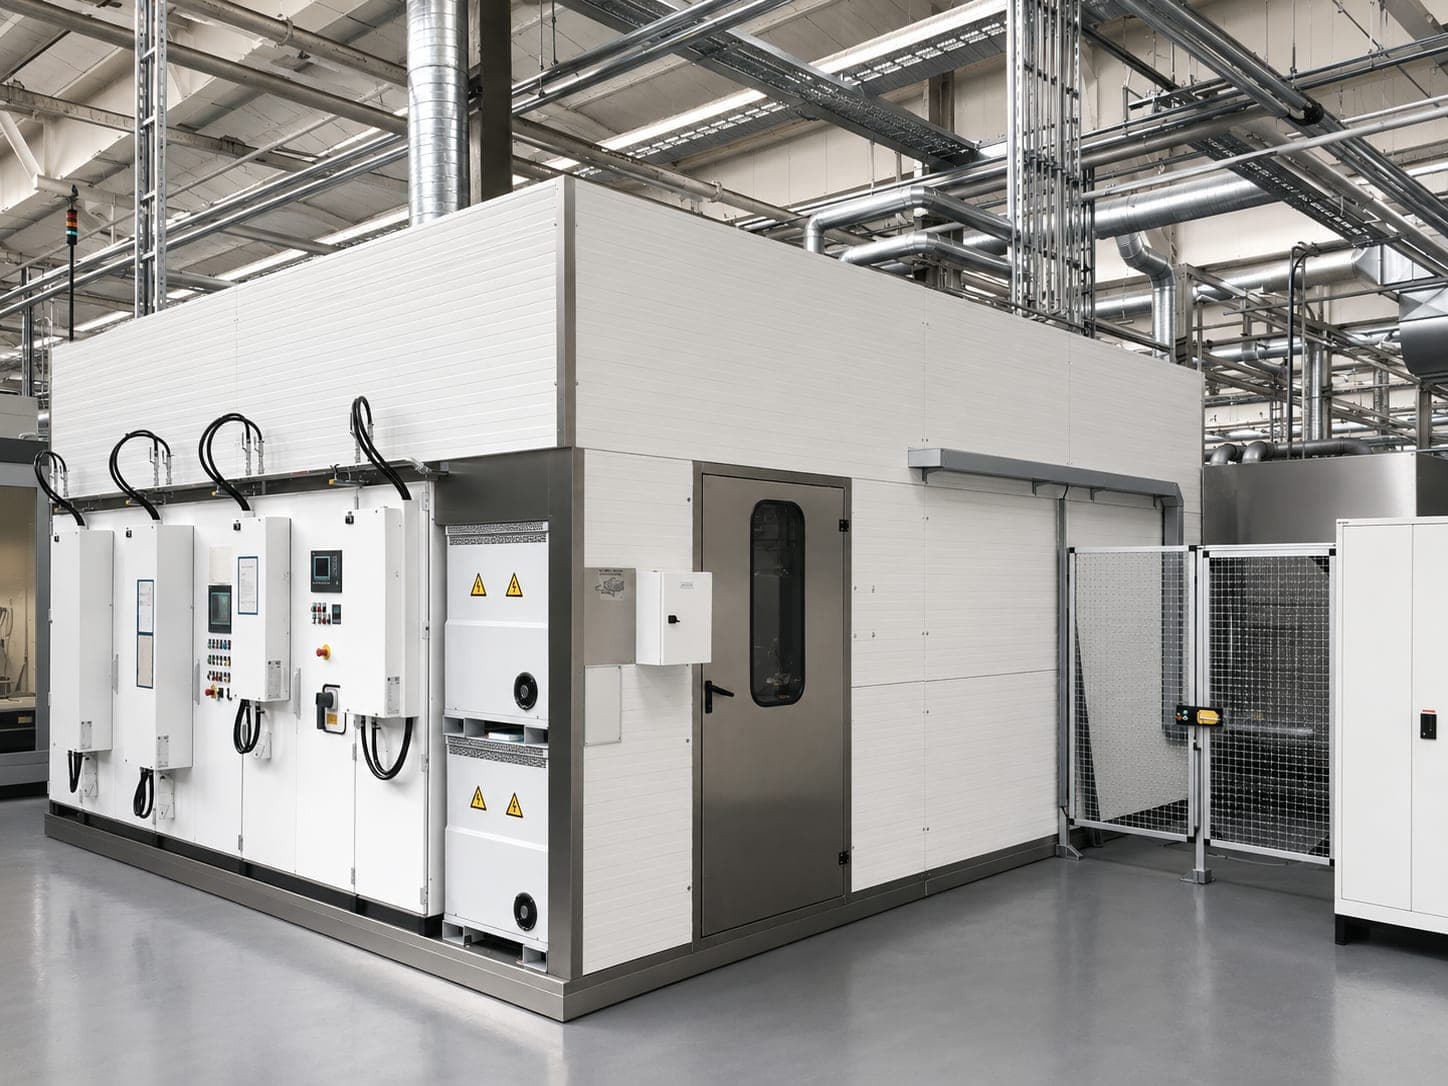
1 · A kihívás
Belül elágazó, kívülről nem hozzáférhető
Hol jelentkezik ez a probléma
Túlnyomórészt alumínium nyomásos öntvény. Mind a hétnek ugyanaz a jellemzője: belső csatornák keresztfuratokkal és metszéspontokkal. Pontosan a kereszteződési pontokban keletkezik a sorja, amelyhez kívülről nem lehet hozzáférni.
Milyen sorjákról van szó
Ezek közül négy furatoknál vagy furatokban ül. Ez nem véletlen, hanem a feladat lényege. Rögzített szabványos sorjatípus nincs – az alkatrész geometriája a mérvadó.
2 · A mérnöki megfontolás
Két tényező dönt a gép előtt
A sorjatő
Hol indul a sorja, és mennyire szilárdan ül. Nem „a sorja” a probléma, hanem a töve.A sorjázandó hely hozzáférhetősége
Hogy egy sugár egyáltalán elérheti-e. Ez az eljárás valódi korlátja, nem az anyag.
Ehhez jön még az anyag, az alkatrész geometriája, a méret és a tömeg, a ciklusidő, a maradékszennyeződési követelmény, a munkadarab-befogó és az automatizáltsági fok.
Az anyag ennek során ritkán a döntő tényező. Az alumínium, az acél, a rozsdamentes acél, a sárgaréz, a réz, a cink nyomásos öntvény és a műanyag egyaránt megmunkálható. Hogy az eljárás megfelelő-e, azt a geometria, a sorjatő és a hozzáférhetőség dönti el.
Ha az alkatrészválaszték változik, az a rögzített fúvókák helyett a mozgatható sugárvezetés mellett szól. Ha változatlan marad, megvizsgáljuk a gazdaságosabb stacioner megoldást – még akkor is, ha ez a bonyolultabb berendezés ellen szól.
3 · A gépkoncepció
Sorjázócella egy robottal – szabványos koncepciónk
A robot vezeti a fúvókát
Minden sorjázandó helyhez, keresztfuratokba és belső csatornákba is. A standard a KUKA; ugyanígy alkalmazunk ABB, FANUC és Yaskawa robotokat is, ha az Ön gyári szabványa ezt írja elő.A fúvókák az eljárás szerszámai
Szabványos fúvókákkal dolgozunk – és saját fúvókageometriákat tervezünk és gyártunk, ha az alkalmazás megkívánja. Ez a különbség az eljárásfejlesztés és a berendezésszerelés között.A vízkör zárt
A szűrés minden berendezés része; a további vízkezelést projekttől függően integráljuk.Biztonságtechnika kockázatértékelés alapján
Védőkerítések, biztonsági ajtók, fényrácsok – ezeket kockázatértékelés alapján méretezzük.
Hol bővíthető a koncepció
Látórendszer
Felismeri a helyzetet vagy az eredményt.Szerszámcserélő
Több fúvókaszerszám egy cellában, a folyamat közben cserélve. Így minden sorjázandó hely a megfelelő szerszámot kapja, nem egy mindenkire érvényes kompromisszumot.Vonalkód- és DataMatrix-rendszerek
Alkatrész-azonosítás, alkatrészenkénti sorjázási program, alkatrészenként visszaírható eredmény.Automatikus berakodás
Projekttől függően.Összekapcsolás további berendezésekkel
Projekttől függően.Forgóasztal
Projekttől függően.
4 · Az eredmény – és annak igazolása
Két eredményt igazolunk
A folyamatfelügyelet minőségileg más, mint a többi négy: nem az egyes alkatrészt vizsgálja, hanem az ablakon belül tartja a folyamatot – ez az előfeltétele annak, hogy ne kelljen minden alkatrészt megvizsgálni.
Elhatárolás
Mikor illik egy másik megoldás
Robotcella két robottal
Ha a ciklusidő egy robottal nem érhető el.Stacioner vízsugaras sorjázóberendezés
Ha mindig ugyanaz az alkatrész fut rögzített befogási helyzetben, és rögzített fúvókarendszerek elegendők. Ilyenkor az gazdaságosabb.Körasztalos vízsugaras sorjázóberendezés (egyedi megoldás)
Ha az átállási és befogási idő a megmunkálási időhöz képest jelentős.Ipari alkatrésztisztítás
Ha nem sorját kell eltávolítani, hanem csak tisztítani kell.
Korlátok
Mikor nem a vízsugaras sorjázás a helyes választás
Meghatározott élletöréseket vagy rádiuszokat kell kialakítani
Az eljárás eltávolítja a sorját, de nem helyettesíti a forgácsoló megmunkálást.Nagyon erősen tapadó vagy masszív sorják vannak jelen
Ezeket konstrukciós vagy gyártástechnológiai úton, más módon kell megszüntetni.A sorjázandó hely semmilyen megfelelő fúvókakoncepcióval nem érhető el
Az eljárás gazdaságilag nem észszerű
Például nagyon kis darabszámnál, vagy ha egy egyszerűbb sorjázási eljárás is elegendő.Egy másik eljárás jobban teljesíti a követelményeket
Műszakilag vagy gazdaságilag.
Mondja el nekünk korán, mit tervez. Ha egy másik eljárás jobban illik, azt megmondjuk.
Szállítási terjedelem
Egy kézből
Kérdések és válaszok
Gyakori kérdések az egy robottal szerelt robotcelláról
Mikor van szükségem egy robottal szerelt robotcellára?
Eléri a sorjázórobot az összes sorjázandó helyet?
Alkalmazási esetek
Alkatrészek, amelyeken ez a méretezés eldől
Minden eset részletesen bemutatja a méretezési tényezőket, a lehetséges berendezéskoncepciókat és az eljárásokat – itt csak az áll, miről van szó.
Hidraulikablokk
A csatornákat kifúrják, többszörösen metszik egymást, és minden metszéspontban sorja keletkezik.
Szelepblokk
Két furat metszéspontjában ül a sorja töve – oda semmilyen szerszám nem jut el, nem azért, mert túl nagy lenne, hanem mert nem vezet oda út.
Erősen sorjás alkatrészek
Az öntési sorják és a lemezkék nem egy élen ülnek, hanem szétszórva – és később maguktól leválnak.
Egyik eset sem vezet szükségszerűen a robotos sorjázócellához. Hogy melyik koncepció lesz, az a méretezési tényezők összjátékából adódik – a berendezéstípus a méretezés eredménye, nem a kiindulópontja.
Közvetlen kapcsolat
Hauptstraße 31
93186 Pettendorf
Pettendorf bei Regensburg
Fax +49 (0) 9409-777 3607